PID контроллер - определение, принцип работы, настройка и области применения
Контроллер
ПИД-контроллеры используются для воздействия на определенные измерители. Как умные 3-в-1-контроллеры, они каждый день проявляют себя в многочисленных промышленных системах и управляют очень точно до заданного значения. Мы предоставляем вам самые важные факты и цифры о ПИД-регламенте.Что такое PID-контроллер?
Компактный контроллер может быть адаптирован к широкому спектру применений и обычно используется в качестве PID-контроллера. Он работает пропорционально, интегрируя и дифференцируя (PID). Здесь интенсивность отдельных компонентов адаптирована к процессу управления. Это делается посредством измерения параметров управления.
- Pb (пропорциональная полоса),
- rt (время перезагрузки) и
- dt (производное время).
Как работают PID контроллеры?
Принцип работы PID-контроллера относительно прост для объяснения. Независимо от того, является ли контроллер регулятором температуры PID или контроллером влажности PID, контроллер всегда пытается отрегулировать конкретную управляющую переменную до заданного значения на основе фактического значения. В этом случае P-компонент усиливает отклонение от управления, I-компонент увеличивает его выходной уровень в случае существующего отклонения от управления, а D-компонент противодействует движению фактического значения. Компоненты, которые не требуются для управления, могут быть деактивированы. В зависимости от приложения они затем управляются в качестве контроллеров PI, P-контроллеров, контроллеров PD или I-контроллеров.
В каких приложениях используются контроллеры PID?
Структура PID демонстрирует наилучшую реакцию управления для большинства приложений. В результате компактные контроллеры PID очень распространены в области регулирования температуры. Они также позволяют напрямую подключать датчики температуры RTD и термопары. Некоторые управляемые переменные требуют отключения определенных компонентов, включая скорость и расход.
Что стоит за компонентами PID и соответствующими параметрами управления?
The P - компонент Реагирует очень быстро и усиливает разность управления; его постоянное отклонение управления имеет неблагоприятный эффект. Ответственным параметром управления является пропорциональная полоса Pb. При меньшей размерности Pb контроллер становится быстрее и отклонение управления меньше. Однако общая система имеет тенденцию колебаться все больше и больше.
The Компонент Устраняет отклонение управления. Если время сброса rt установлено меньше, контроллер быстрее наращивает свой выходной уровень, а также быстрее противодействует отклонению управления. Однако, если настройка слишком мала, также произойдет колебательное поведение.
The D компонент Это означает для контроллера нагрева, что компонент уменьшается, когда фактическое значение увеличивается, и увеличивается, когда фактическое значение уменьшается. Описанное поведение имеет эффект демпфирования. Ответственным параметром является производное время dt. Чем больше dt установлено, тем больше описанный эффект.
Покупка PID контроллеров
Как оптимизировать PID-контроллеры?
Поведение процесса управления всегда зависит от рабочей точки. Поэтому перед тюнингом завод должен быть настроен на рабочее состояние, для которого позднее ожидаются благоприятные параметры управления. Например, печь должна быть загружена перед тюнингом, или должен быть сформирован спрос на обогреватель потока. Если во время тюнинга необходимо указать заданное значение, это должно лежать в пределах последующего рабочего диапазона.
Если существуют сопоставимые установки/петли управления, используемые в них параметры управления могут использоваться на пробной основе. Если такой подход не приводит к цели, может быть использован один из следующих методов оптимизации.
Метод колебаний по Зиглеру и Николсу
Этот метод используется для относительно быстрых управляемых систем. Для подготовки параметризируется структура P и устанавливается относительно большое значение Pb. На следующем рисунке определяется значение заданной точки, лежащее в пределах последующего рабочего диапазона.
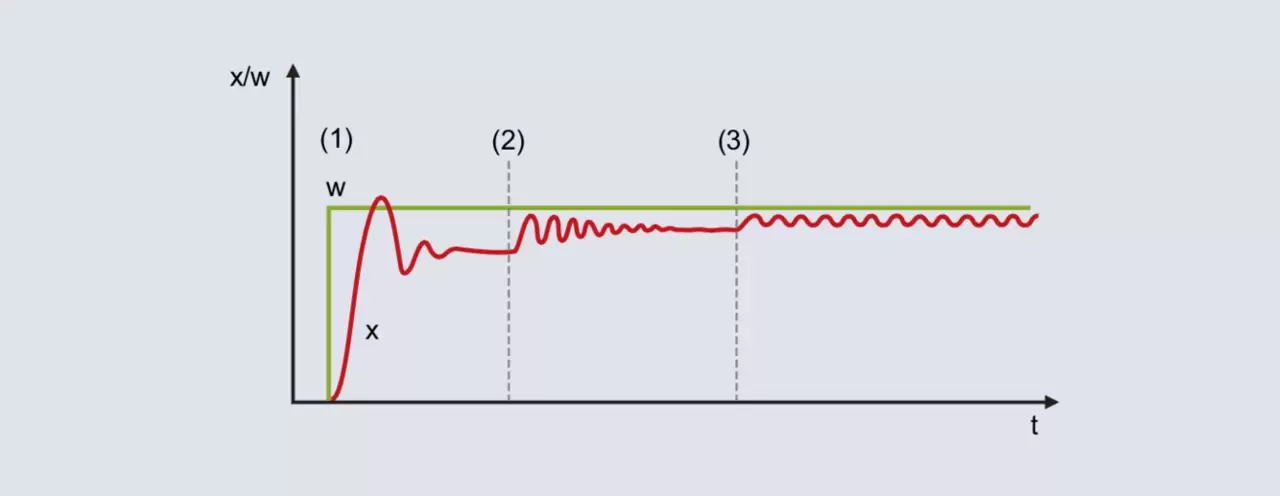
При относительно большой пропорциональной полосе фактическое значение перемещается к конечному значению с небольшой тенденцией к колебаниям [Рисунок 52 (1)]. Из-за несуществующей структуры I присутствует постоянное управляющее отклонение.
Pb уменьшается (рисунок 52 [2]): фактическое значение увеличивается и движется к конечному значению с большей тенденцией к колебаниям. При определенных обстоятельствах пропорциональная полоса уменьшается в несколько раз до тех пор, пока фактическое значение не будет постоянно колебаться (рисунок 52 [3]). Пропорциональная полоса, необходимая для такого поведения, называется Pbc (критический Pb) и должна быть определена как можно точнее (не уменьшайте Pb чрезмерно большими шагами).
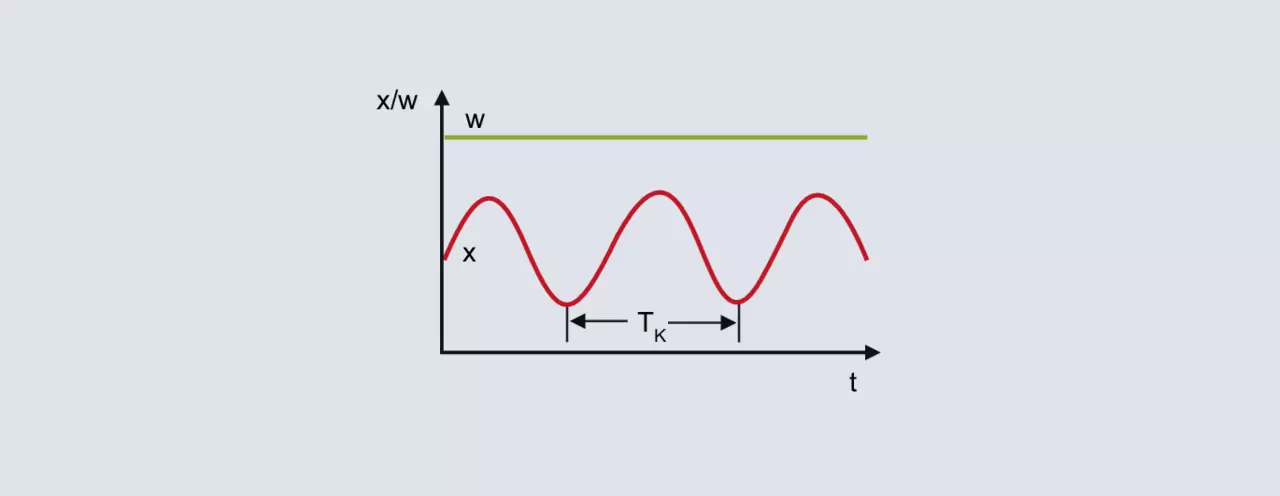
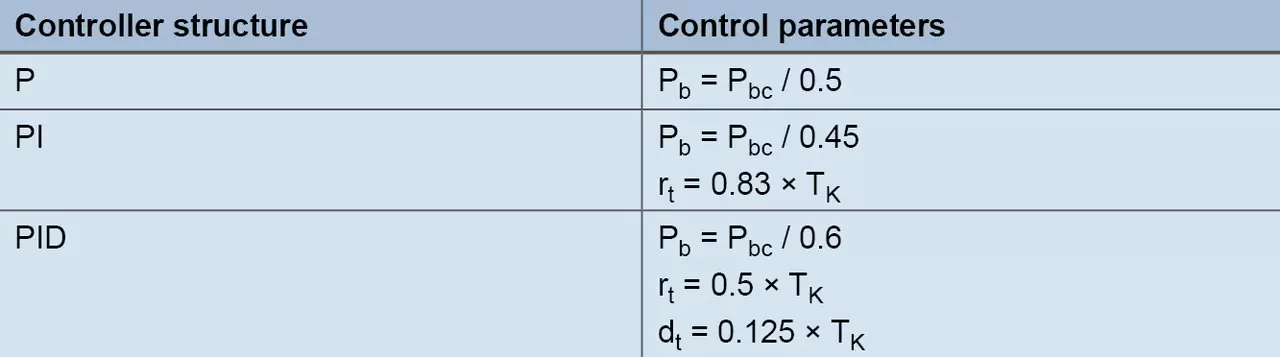
Из непрерывного колебания фактического значения на верхнем рисунке критическая длительность периода Tc представляет собой второй характеризующий параметр, который должен быть определен для способа. Критическая длительность периода Tc (в секундах) вычисляется из интервала времени между 2 минимальными значениями, например. Для определения управляющих параметров Pbc и Tc вставляются в следующую таблицу для предполагаемой структуры контроллера:
Метод на основе реакции стадии процесса по Чину, Хрону и Ресвику
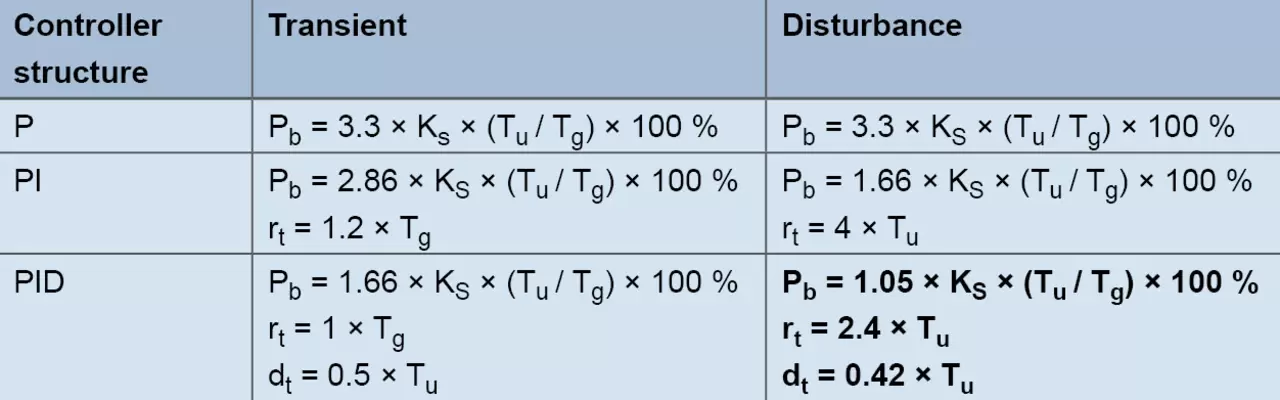
При этом способе параметры управления вычисляются относительно быстро, даже для медленных процессов управления. Метод применяется для процессов как из второго порядка и характеризуется тем, что различает формулы преходящего поведения и поведения возмущения. Для эмпирических правил на основе шага вычисляется коэффициент переноса процесса управления, время задержки и время компенсации.
Пример:
Контроллер со структурой PID должен использоваться для лабораторной печи. Цель состоит в том, чтобы достичь хорошего поведения возмущений, а типичные значения заданной точки составляют 200 °C. Уровень выхода постепенно увеличивается в ручном режиме, пока фактическое значение не будет немного ниже будущего заданного значения (подождите соответствующих процессов компенсации). Например, достигается температура 180 °C с выходным уровнем 60 %. Начиная с 60 %, выходной уровень внезапно повышается до 80 % и фиксируется фактическое значение.
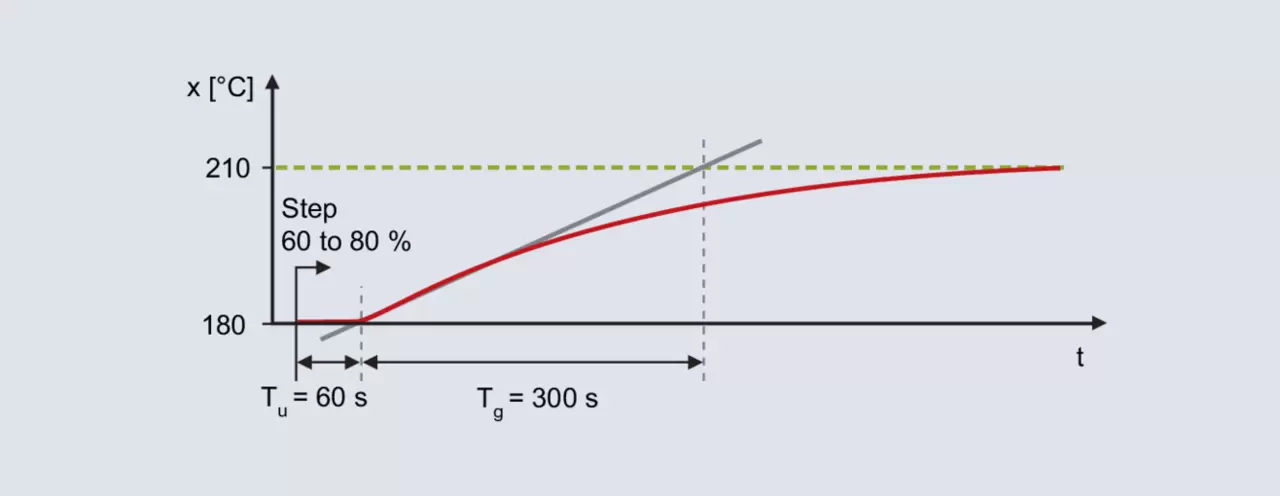
От определения реакции на шаг происходит с помощью тангенса перегиба: время задержки Ту = 60 с, время компенсации Тг = 300 с. Коэффициент передачи процесса управления является результатом изменения фактического значения, деленного на выходной шаг.
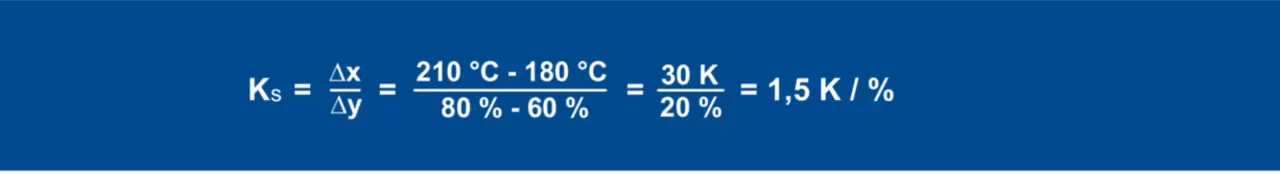
Используя эмпирические правила, это приводит к следующим параметрам поведения возмущения:
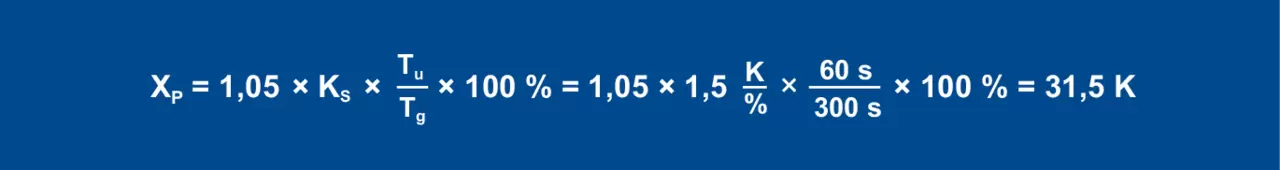
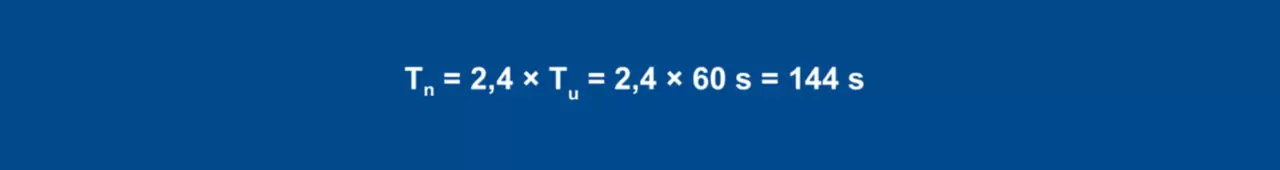
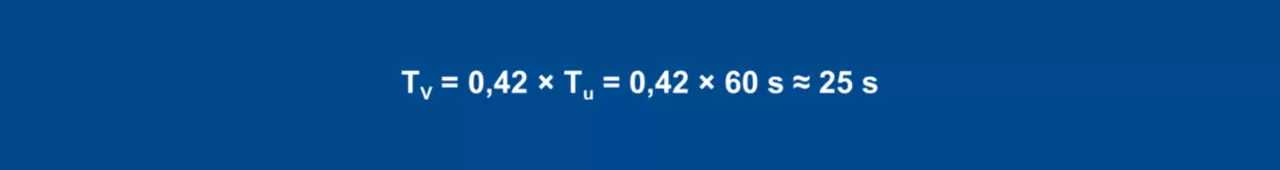
Выходной этап должен быть выполнен в районе последующей рабочей точки. Дополнительно размер шага должен быть установлен достаточно высоким, чтобы можно было провести анализ хода фактического значения. После того, как выходной этап был указан, необходимо дождаться конечного значения фактического значения. Альтернативой экономии времени является метод в соответствии со скоростью подъема.
Метод в соответствии с темпом роста
Что касается спецификации изменения шага, то процедура является такой же, как и для метода на основе ответа шага процесса. Перед изменением шага указывается уровень вывода, который приводит к фактическому значению, которое немного меньше, чем заданное значение, используемое позже.
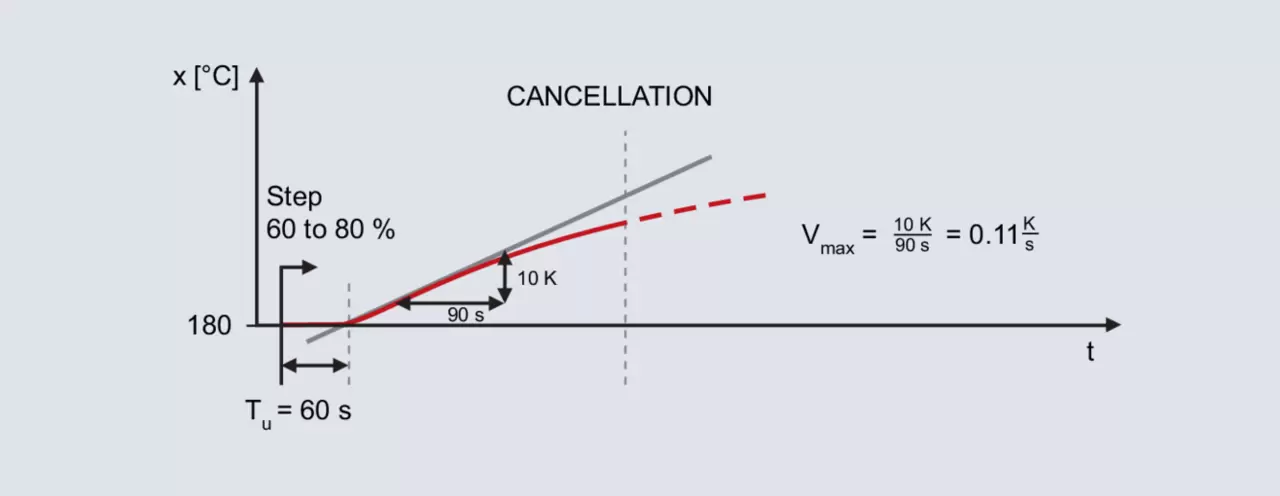
Изменение шага снова указывается для уже упомянутой лабораторной печи, при этом последующая рабочая точка также составляет 200 °C. Указание уровня выхода 60 % в ручном режиме приводит к фактическому значению 180 °C. Уровень выхода внезапно увеличивается до 80 %.
После указания изменения шага фактическое значение через некоторое время увеличивается. Запись продолжается до тех пор, пока фактическое значение не достигнет своего максимального наклона. Также нарисована инфлекторная тангенс и время задержки, определяемое этим методом. Вторым характеризующим параметром является максимальная скорость подъема, которая соответствует наклону инфлекторной тангенс. Максимальная скорость подъема может быть определена путем нанесения треугольника наклона на инфлекторную тангенс:
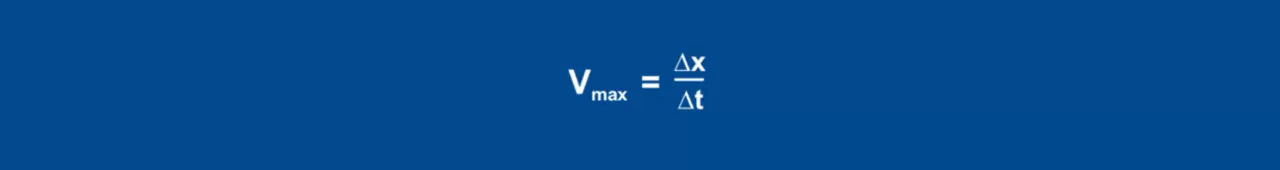
Вычисленные значения Vmax (0,11 К/с) и Tu (60 с) используются в следующих формулах:
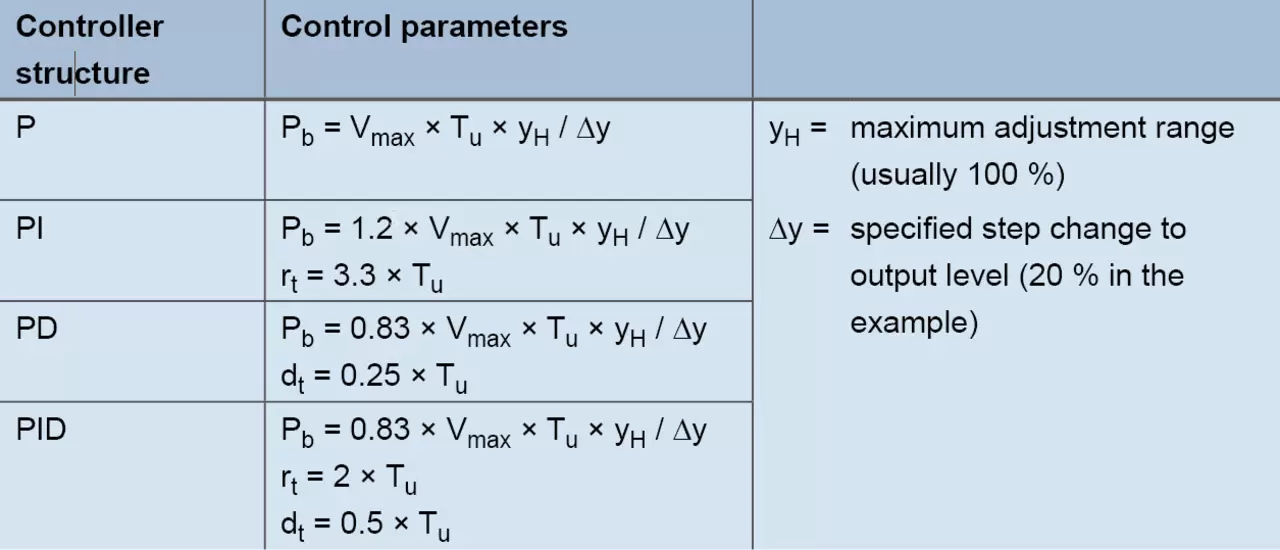
Для контроллера PID с формулами возникают следующие значения:
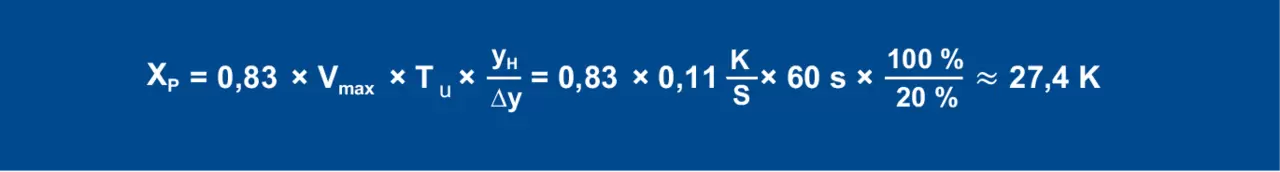
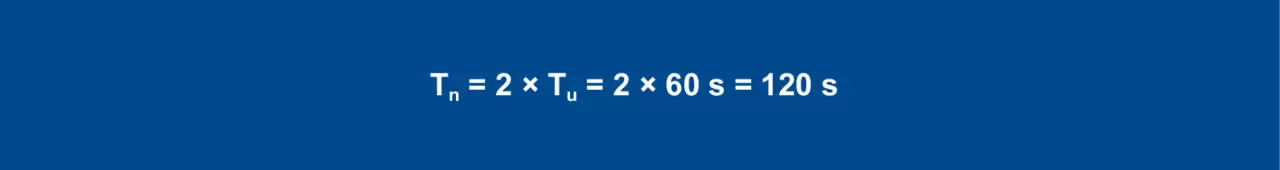
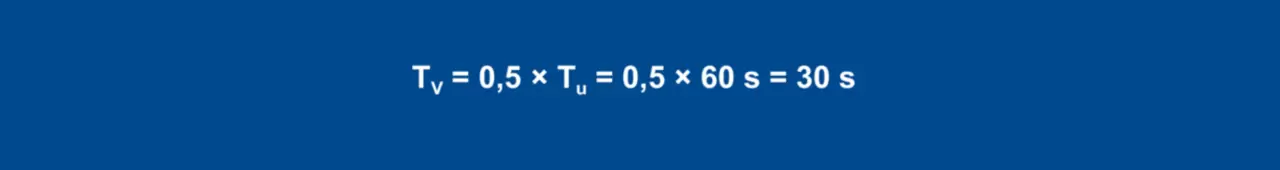
Эмпирический метод расчета параметров управления
Этот метод используется для последовательного вычисления оптимальных настроек для компонентов P, D и I. Начиная с исходного состояния (уровень выхода 0 %), типичное заданное значение указывается каждый раз; поэтому метод подходит только для относительно быстрых процессов управления (таких как быстрые процессы управления температурой или управляющие переменные, такие как скорость или поток).
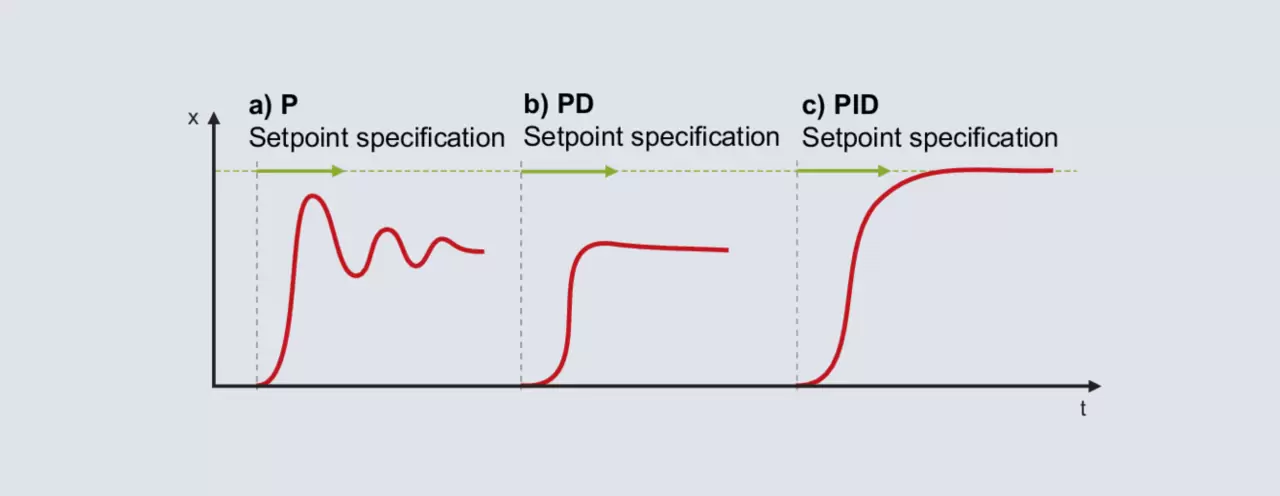
Структура P активируется для контроллера. Пропорциональная полоса устанавливается относительно большой (размерность зависит от процесса управления) и задается заданное значение точки в последующем рабочем диапазоне. Фактическое значение будет медленно двигаться к конечному значению и будет производиться относительно большое отклонение управления. Заданное значение затем задается со все более малой пропорциональной полосой Pb. Цель состоит в том, чтобы достичь Pb, с помощью которого фактическое значение достигает своего стабильного конечного значения после 2-3 полных колебаний (рисунок 56а). Для плавного запуска структура должна быть переключена с P на PD. Начиная с небольшой настройки для производного времени, заданная точка задается со все более большим dt. Если фактическое значение достигает своего конечного значения с как можно меньшим колебанием, dt находится в оптимальном положении (рисунок 56b).
ЗамечаниеКак только контроллер устанавливает уровень вывода до 0% даже один раз во время запуска, это означает, что dt установлен слишком большой.
Компонент I активируется, когда структура переключается на PID. Оптимальное время сброса rt обычно устанавливается в 4 раза выше значения ранее определенного dt. Рисунок 56c показывает ответ для установки rt = 4 × dt.
На некоторых процессах невозможно активировать все компоненты. Если при P-структуре уже производится неурегулированный ответ с большим Pb, то использовать P- или D-структуру не получится. Вместо этого должен использоваться контроллер I.
Если контроллер P был успешно настроен, но введение компонента D делает контур управления нестабильным, используется структура PI.
Как можно реоптимизировать PID-контроллер вручную?
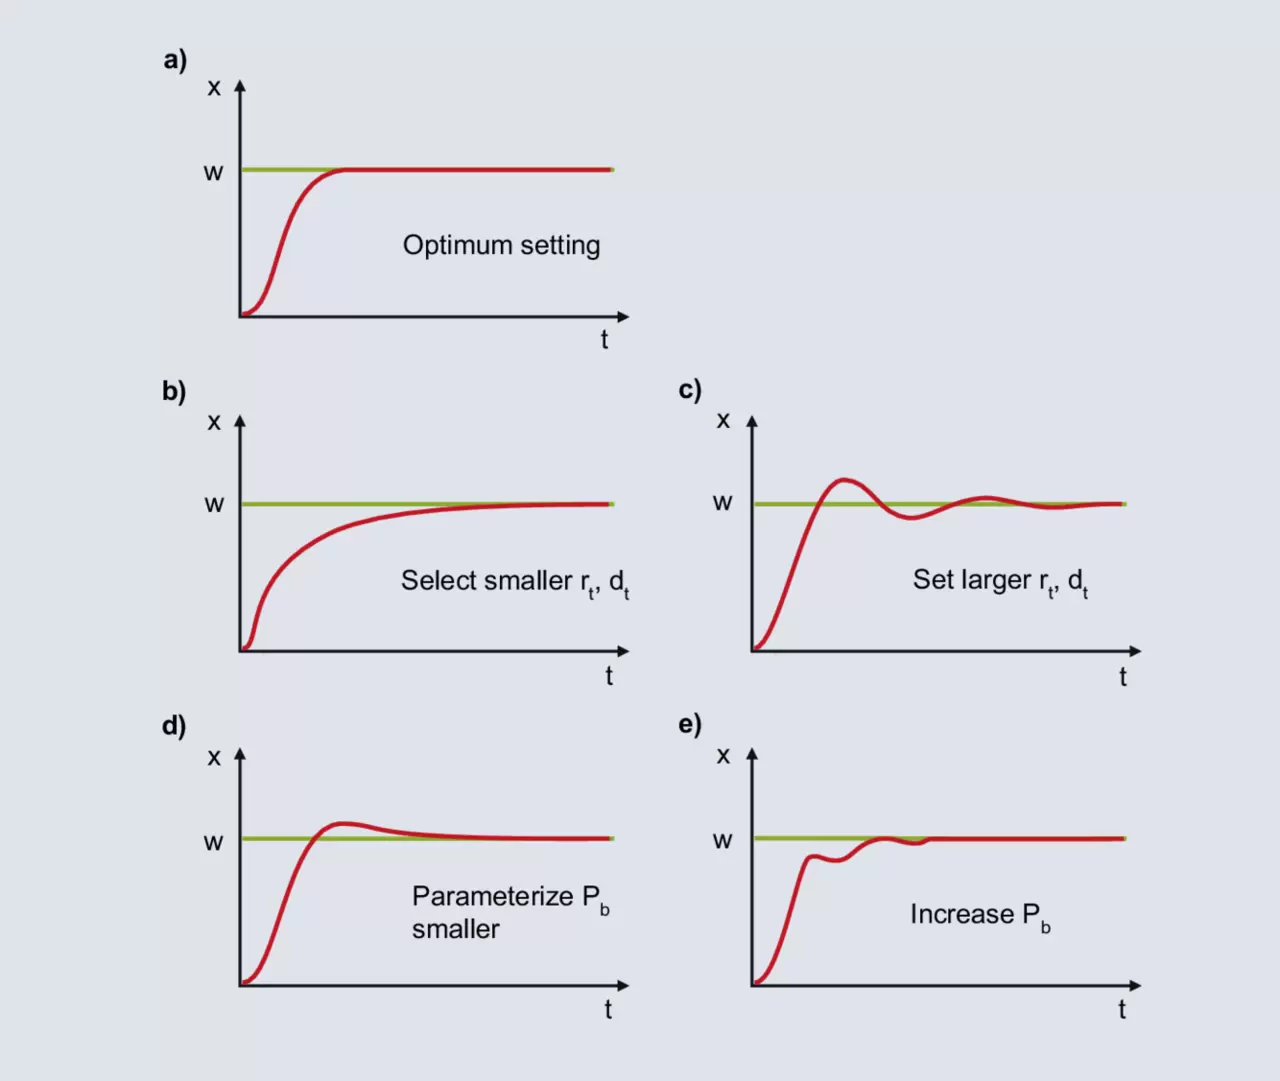
Применение одного из способов настройки, изложенных в этой главе, скорее всего, приведет к стабильному, но не оптимальному ответу управления. Результат управления может быть дополнительно улучшен путем ручной настройки. Если ответ контроллера PID может быть сопоставлен с одной из кривых 62b - 62e, вы найдете информацию здесь для дальнейшей настройки.
a)
Диаграмма показывает оптимальное поведение для PID-контроллера.
b)
После спецификации значения заданной точки фактическое значение резко возрастает до тех пор, пока не достигнет пропорциональной полосы. Если фактическое значение входит в пропорциональную полосу, компонент P уменьшается, а компонент I обеспечивает корректировку значения до значения заданной точки. Увеличение I-компонента происходит медленно из-за относительно большого rt и контрольное отклонение медленно устраняется. Для более быстрого интегрирования rt должен быть установлен меньший; dt также уменьшается в соответствии с соотношением dt/rt = 1/4.
c)
Когда фактическое значение входит в пропорциональную полосу, компонент I увеличивает уровень вывода. Увеличение продолжается до тех пор, пока фактическое значение не достигнет значения заданной точки. В показанном примере компонент I создает избыточный уровень вывода до устранения отклонения от управления, и фактическое значение превосходит значение заданной точки. Если имеется отрицательное управляющее отклонение, то выходной уровень снижается слишком быстро и фактическое значение падает ниже заданного значения и т. д. Симметричное колебание фактического значения вокруг заданного значения указывает на слишком малую величину rt. rt необходимо увеличить и dt также увеличить в соответствии с отношением dt/rt = 1/4.
d)
Компонент I формируется с момента поступления фактического значения в пропорциональную полосу до устранения управляющего отклонения. Из-за большого Pb компонент I уже начинает формировать свой выходной уровень при большом управляющем отклонении. Из-за большого управляющего отклонения в начале компонент I относительно быстро формирует свой выходной уровень. Когда контрольное отклонение устранено, компонент I слишком велик, а фактическое значение превосходит заданное значение. При меньшей настройке для Pb, если есть меньшие контрольные отклонения, компонент I начинает наращивать свой выходной уровень с соответствующей более медленной скоростью. Изображенное одноразовое превышение становится более невероятным.
e)
С Pb, который установлен слишком мал, выходной уровень P-компонента снижается незадолго до достижения заданного значения. Когда фактическое значение входит в пропорциональную полосу, P-компонент резко уменьшается, а фактическое значение уменьшается. Из-за большего отклонения управления уровень вывода становится больше, а фактическое значение увеличивается. В пропорциональной полосе небольшие изменения фактического значения приводят к большим изменениям выходного уровня, в результате чего наблюдается высокая тенденция к колебаниям. Это успокаивается увеличением пропорциональной полосы.
Наши услуги для Вас