PID реттегіші — анықтамасы, жұмыс істеу принципі, бапталуы және қолданылу салалары
Реттегіш
PID реттегіштері белгілі бір өлшенетін шамаларға әсер ету үшін қолданылады. 3-in-1 интеллектуалды реттегіштері күн сайын көптеген өнеркәсіптік жүйеде қолданылып, шаманы берілген мәнге дейін өте дәл реттейді. PID реттеу туралы ең маңызды деректер мен мәліметтерді ұсынамыз.PID реттегіші дегеніміз не?
Ықшам реттегіш көптеген қолданбаларға бейімделеді және әдетте PID реттегіші ретінде пайдаланылады. Ол пропорционалды, интегралдаушы және дифференциалдаушы (PID) қағидамен жұмыс істейді. Жекелеген құрамдастардың ықпалы реттелетін процеске бейімделеді. Бұл реттеу параметрлерін анықтау арқылы орындалады.
- Pb (пропорционалдық аймағы),
- rt (интегралдау уақыты) және
- dt (дифференциалдау уақыты).
PID реттегіштері қалай жұмыс істейді?
PID реттегішінің жұмыс қағидасын қарапайым түсіндіруге болады. Ол температураны немесе ылғалдылықты реттесе де, нақты мәнге сүйеніп, реттелетін шаманы берілген мәнге жеткізуге ұмтылады. P құрамдасы реттеу ауытқуын күшейтеді, I құрамдасы ауытқу сақталған кезде шығыс деңгейін арттырады, ал D құрамдасы нақты мәннің өзгеруіне қарсы әсер етеді. Қажет емес құрамдастарды өшіруге болады. Қолданбаға қарай реттегіштер PI, P, PD немесе I реттегіші ретінде жұмыс істейді.
PID реттегіштері қандай міндеттерде қолданылады?
Қолданбалардың көпшілігінде PID құрылымы ең жақсы реттеу сипаттамасын береді. Сондықтан ықшам PID реттегіштері температураны реттеуде кең таралған. Олар RTD температура датчиктері мен терможұптарды тікелей қосуға мүмкіндік береді. Жылдамдық пен шығын сияқты кейбір реттелетін шамаларда жекелеген құрамдастарды өшіру қажет.
PID құрамдастары мен тиісті реттеу параметрлері нені білдіреді?
The P құрамдасы Ол өте жылдам әрекет етіп, реттеу ауытқуын күшейтеді. Кемшілігі — тұрақты реттеу ауытқуы. Оған жауап беретін параметр — Pb пропорционалдық аймағы. Pb азайғанда реттегіш жылдамырақ болады және реттеу ауытқуы азаяды. Алайда бүкіл жүйенің тербелуге бейімділігі артады.
The Құрамдас Реттеу ауытқуын жояды. rt интегралдау уақыты азайтылса, реттегіш шығыс деңгейін жылдамырақ арттырып, ауытқуға жылдамырақ қарсы әсер етеді. Алайда тым аз мән орнатылса, тербеліс пайда болады.
The D құрамдасы Жылыту реттегішінде бұл нақты мән артқанда құрамдастың әсері азайып, нақты мән төмендегенде артады дегенді білдіреді. Мұндай әрекет демпфирлеу әсерін береді. Жауапты параметр — dt дифференциалдау уақыты. dt неғұрлым үлкен болса, сипатталған әсер соғұрлым күшті болады.
PID реттегіштерін сатып алу
PID реттегіштерін қалай оңтайландыруға болады?
Реттелетін процестің әрекеті әрқашан жұмыс нүктесіне байланысты. Сондықтан баптау алдында қондырғы кейін тиімді реттеу қажет болатын жұмыс күйіне келтірілуі керек. Мысалы, пешке жүктеме салынуы немесе ағынды қыздырғыш үшін жылуға сұраныс жасалуы тиіс. Баптау кезінде тағайыншама енгізілсе, ол кейінгі жұмыс диапазонында болуы керек.
Ұқсас қондырғылар немесе реттеу контурлары бар болса, олардың реттеу параметрлерін сынақ ретінде пайдалануға болады. Бұл тәсіл қажетті нәтижені бермесе, төмендегі оңтайландыру әдістерінің бірін қолдануға болады.
Зиглер мен Николстың тербеліс әдісі
Бұл әдіс салыстырмалы түрде жылдам реттелетін жүйелерге қолданылады. Дайындық кезінде P құрылымы параметрленіп, Pb үшін салыстырмалы үлкен мән орнатылады. Келесі суретте кейінгі жұмыс диапазонындағы тағайыншама беріледі.
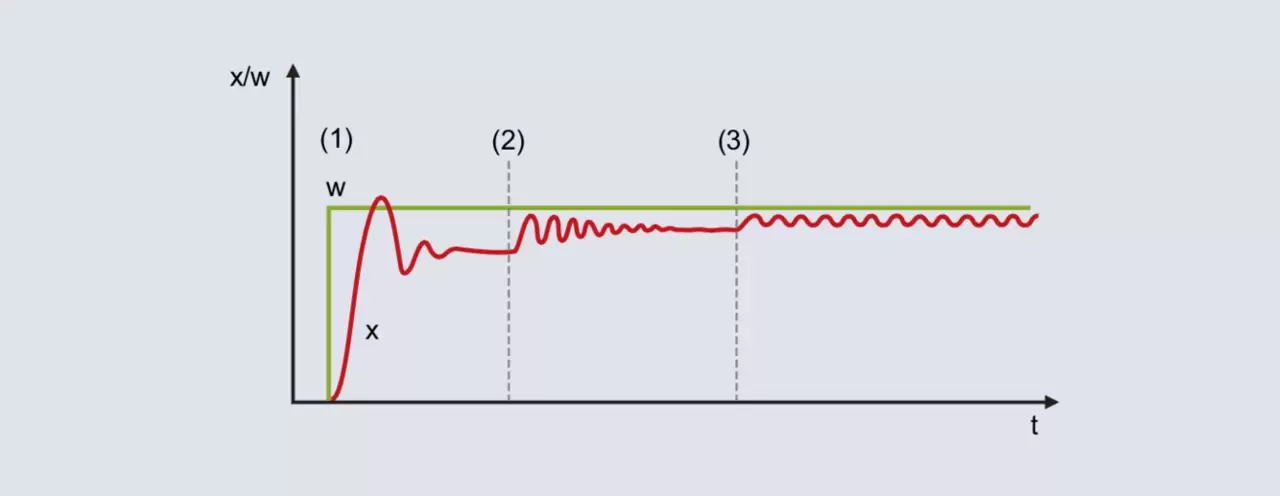
Пропорционалдық аймағы салыстырмалы үлкен болғанда нақты мән аздап тербеле отырып соңғы мәнге жақындайды [52-сурет (1)]. I құрылымы болмағандықтан, тұрақты реттеу ауытқуы сақталады.
Pb азайтылады (52-сурет [2]): нақты мән артып, тербелуге бейімділігі күшейе отырып соңғы мәнге жақындайды. Қажет болса, пропорционалдық аймағы нақты мән тұрақты тербелгенге дейін бірнеше рет азайтылады (52-сурет [3]). Мұндай әрекет туындайтын пропорционалдық аймағы Pbc (критикалық Pb) деп аталады және оны барынша дәл анықтау керек. Pb мәнін тым үлкен қадамдармен азайтпаңыз.
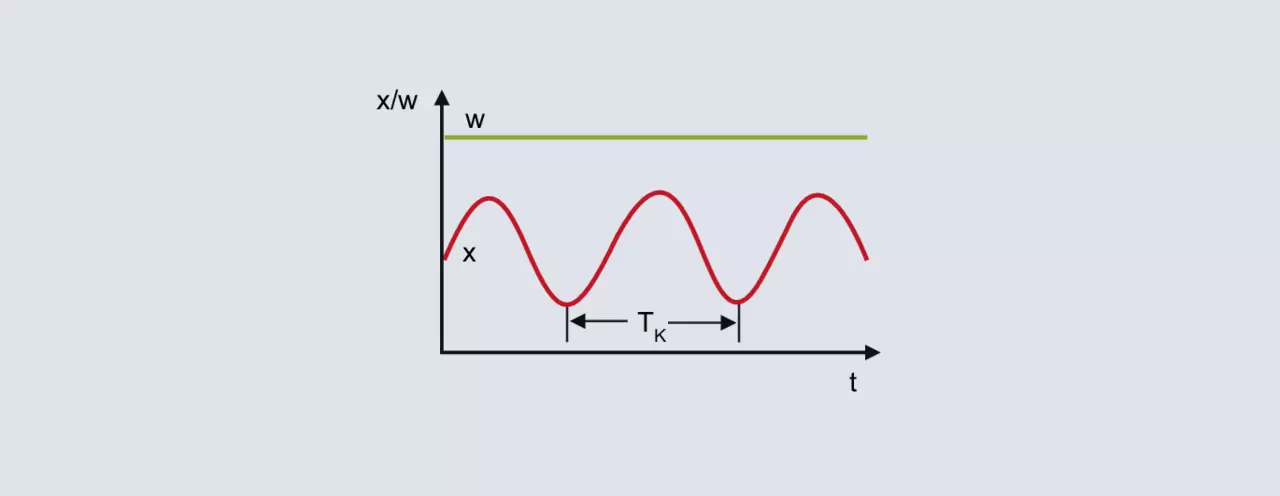
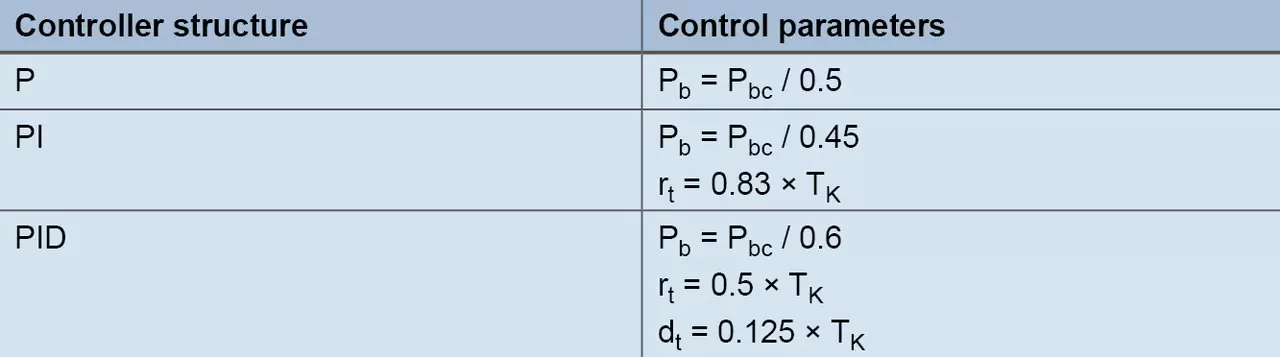
Жоғарғы суреттегі нақты мәннің үздіксіз тербелісінен анықталатын Tc критикалық период ұзақтығы — әдіске қажетті екінші сипаттамалық параметр. Tc критикалық периодын секундпен, мысалы 2 минимум арасындағы уақыт аралығынан есептейді. Реттеу параметрлерін анықтау үшін Pbc және Tc таңдалған реттегіш құрылымына арналған келесі кестеге енгізіледі:
Чин, Хрон және Ресвик бойынша процестің сатылы әсерге жауабына негізделген әдіс
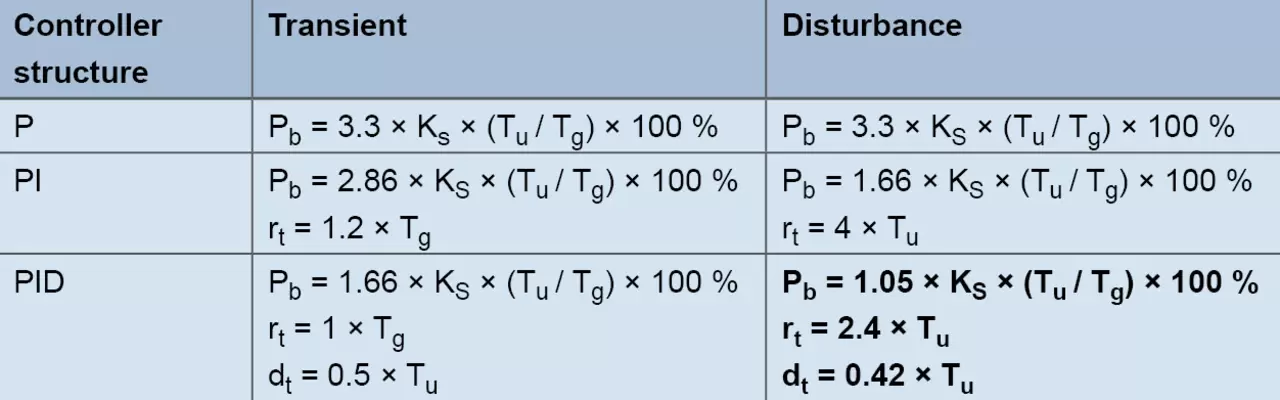
Бұл әдіспен реттеу параметрлері баяу процестер үшін де салыстырмалы жылдам есептеледі. Әдіс екінші ретті және одан жоғары процестерге қолданылады; ол өтпелі сипаттама мен ауытқушы әсерге жауап үшін әртүрлі формулаларды қолдануымен ерекшеленеді. Сатылы әсерге негізделген эмпирикалық ережелер үшін процестің беріліс коэффициенті, кідіріс уақыты және өтелу уақыты анықталады.
Мысал:
Зертханалық пеш үшін PID құрылымды реттегіш қолданылуы керек. Мақсат — ауытқушы әсерлерге жақсы жауап алу; әдеттегі тағайыншама 200 °C. Қол режимінде шығыс деңгейі нақты мән болашақ тағайыншамадан сәл төмен болғанша біртіндеп арттырылады. Тиісті орнығу процестерінің аяқталуын күту керек. Мысалы, шығыс деңгейі 60 % болғанда 180 °C температураға жетеді. Содан кейін шығыс деңгейі 60 %-дан 80 %-ға күрт арттырылып, нақты мән тіркеледі.
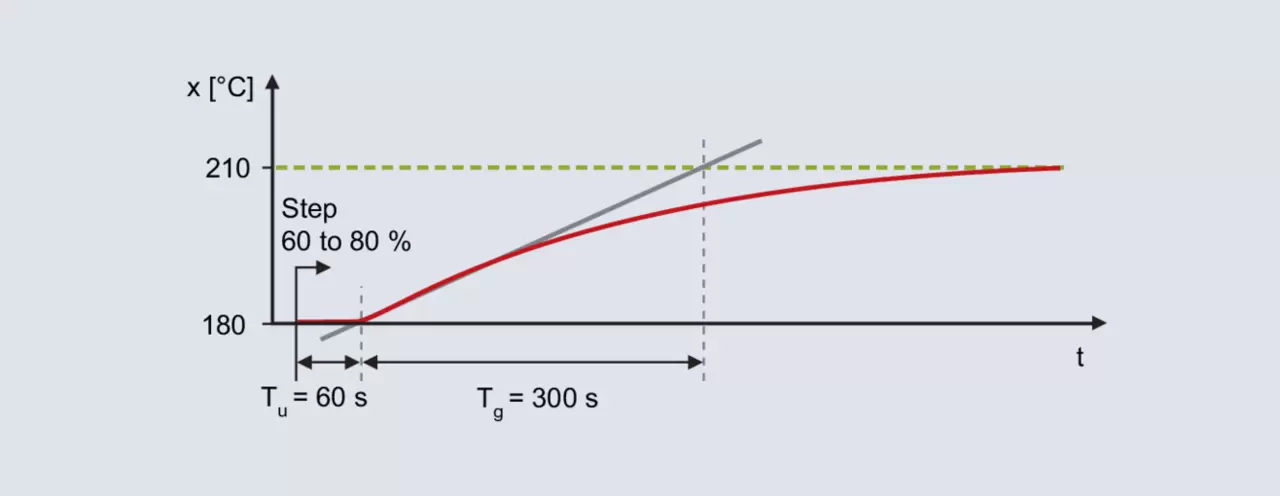
Сатылы әсерге жауаптан иілу нүктесіндегі жанама арқылы кідіріс уақыты Ту = 60 с және өтелу уақыты Тг = 300 с анықталады. Реттелетін процестің беріліс коэффициенті нақты мәннің өзгерісін шығыс қадамына бөлу арқылы есептеледі.
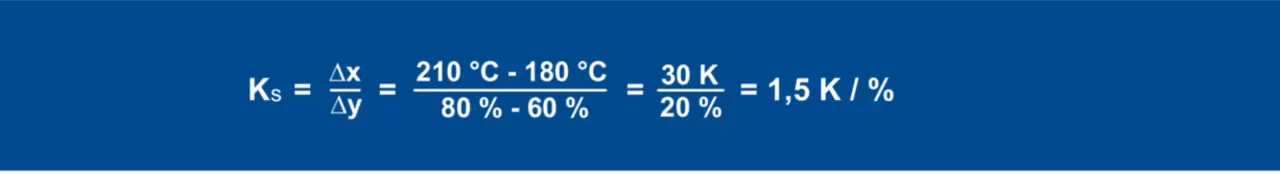
Эмпирикалық ережелерді қолдану ауытқушы әсерге жауап үшін мынадай параметрлерді береді:
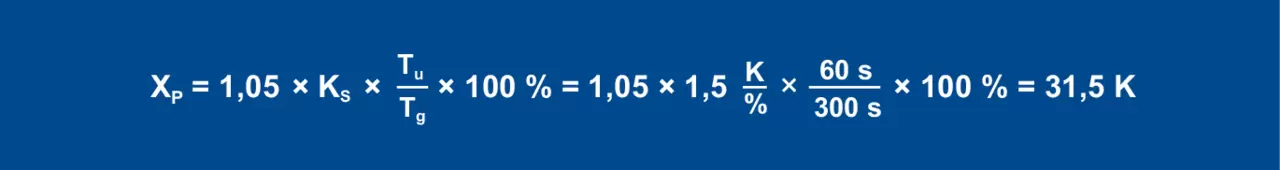
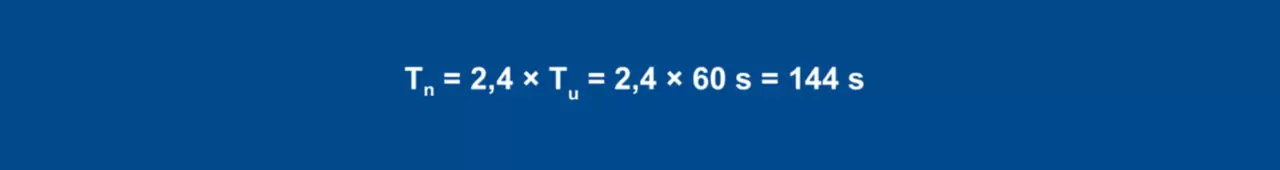
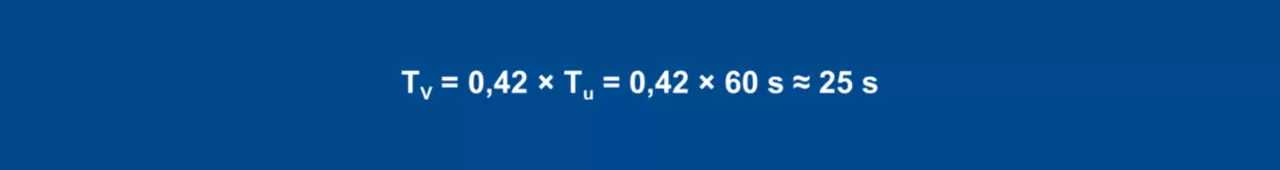
Шығыс қадамы кейінгі жұмыс нүктесінің маңында орындалуы керек. Сонымен бірге нақты мәннің өзгерісін талдау үшін қадам шамасы жеткілікті үлкен болуы тиіс. Шығыс қадамы берілгеннен кейін нақты мәннің соңғы мәнге жетуін күту қажет. Уақытты үнемдейтін балама — өсу жылдамдығына негізделген әдіс.
Өсу жылдамдығына негізделген әдіс
Сатылы өзгерісті беру тәртібі процестің сатылы әсерге жауабына негізделген әдіспен бірдей. Қадамға дейін нақты мәнді кейін қолданылатын тағайыншамадан сәл төмен ететін шығыс деңгейі беріледі.
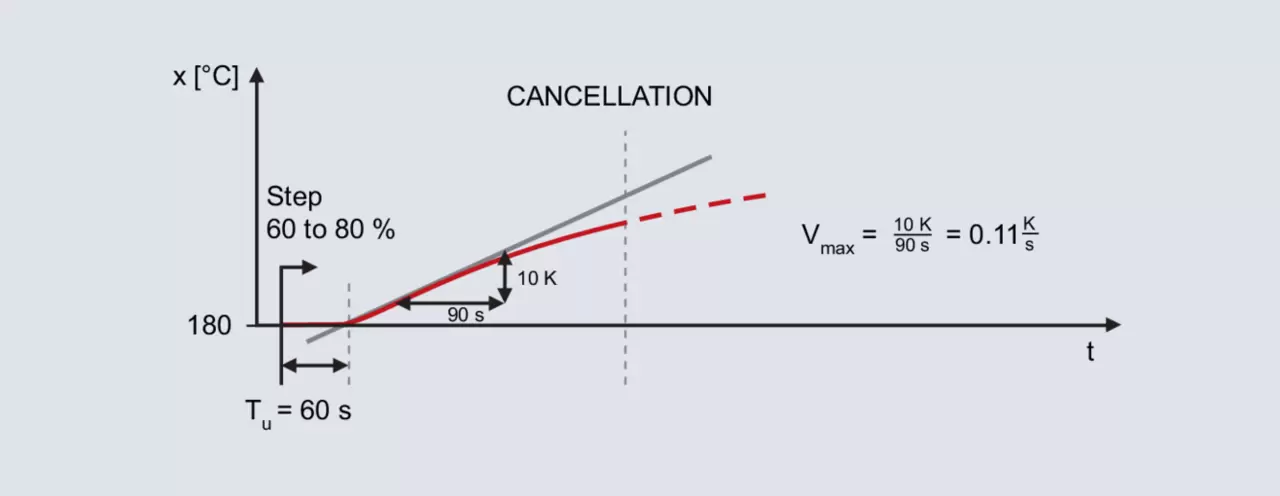
Жоғарыда аталған зертханалық пешке қайтадан сатылы өзгеріс беріледі; кейінгі жұмыс нүктесі де 200 °C. Қол режимінде 60 % шығыс деңгейі 180 °C нақты мәнін береді. Шығыс деңгейі 80 %-ға күрт арттырылады.
Сатылы өзгеріс берілгеннен кейін біраз уақыттан соң нақты мән арта бастайды. Тіркеу нақты мән қисығының көлбеулігі ең жоғары болғанша жалғасады. Иілу нүктесіндегі жанама да сызылып, ол арқылы кідіріс уақыты анықталады. Екінші сипаттамалық параметр — жанаманың көлбеулігіне тең ең жоғары өсу жылдамдығы. Оны жанамаға көлбеулік үшбұрышын салу арқылы анықтауға болады:
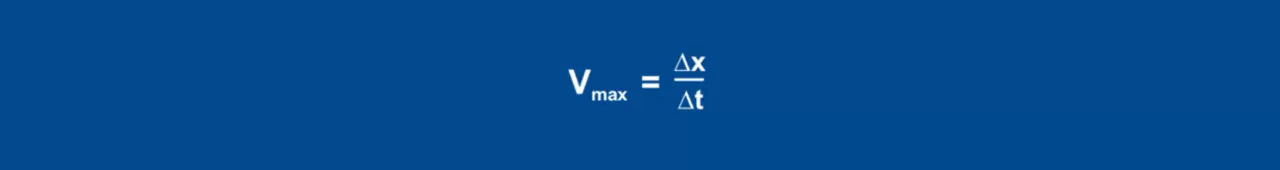
Есептелген Vmax (0,11 К/с) және Tu (60 с) мәндері келесі формулаларда қолданылады:
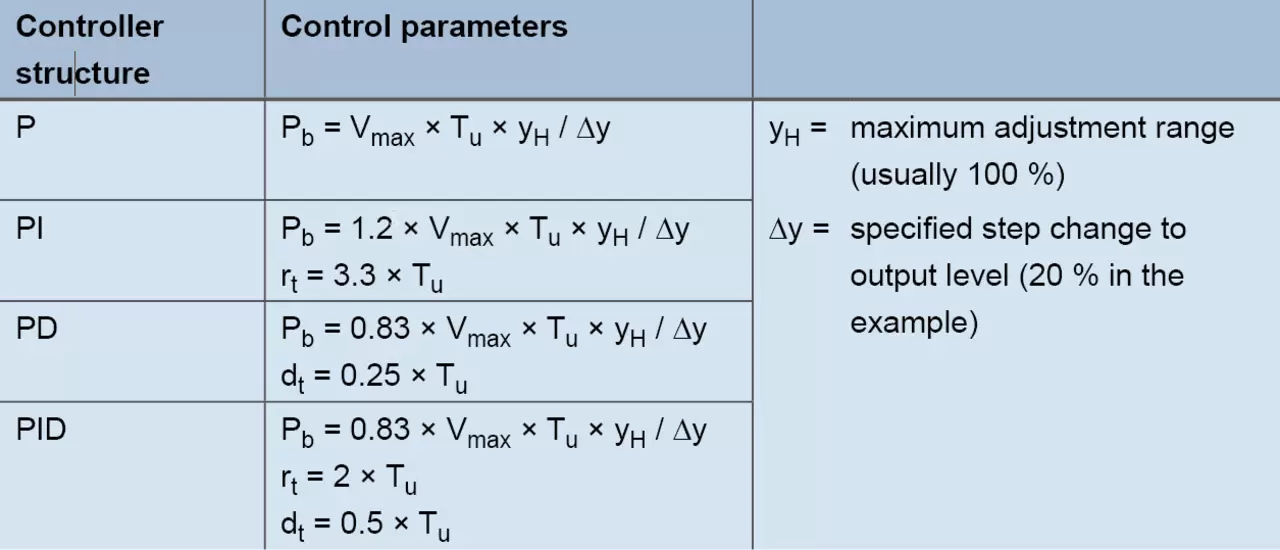
Формулаларды қолданғанда PID реттегіші үшін мынадай мәндер алынады:
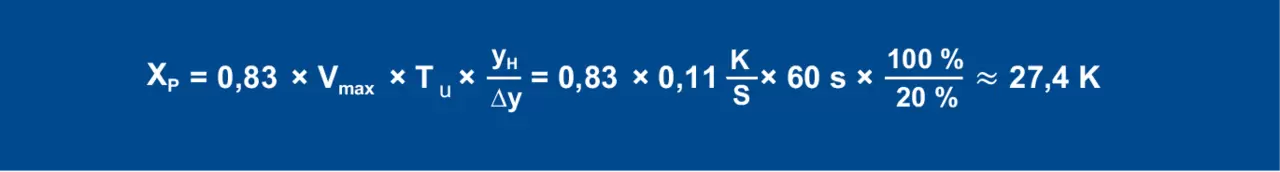
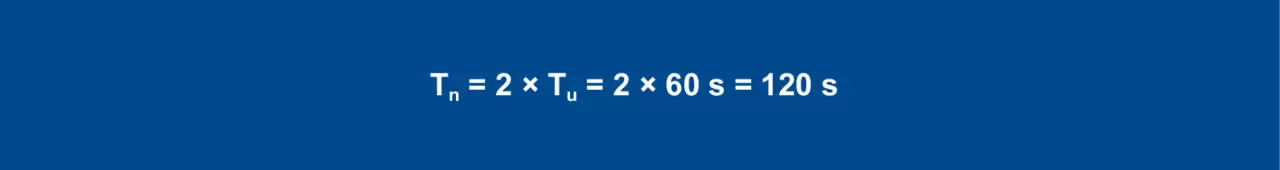
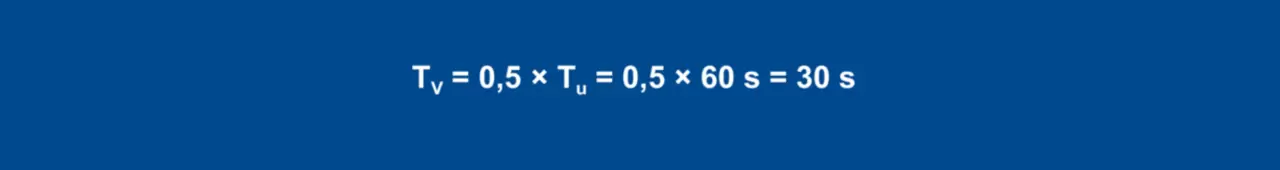
Реттеу параметрлерін есептеудің эмпирикалық әдісі
Бұл әдіс P, D және I құрамдастарының оңтайлы баптауларын біртіндеп анықтауға арналған. Әр жолы бастапқы күйден (шығыс деңгейі 0 %) әдеттегі тағайыншама беріледі. Сондықтан әдіс тек салыстырмалы жылдам процестерге, мысалы жылдам температураны реттеу процестеріне немесе жылдамдық пен шығын сияқты шамаларға жарамды.
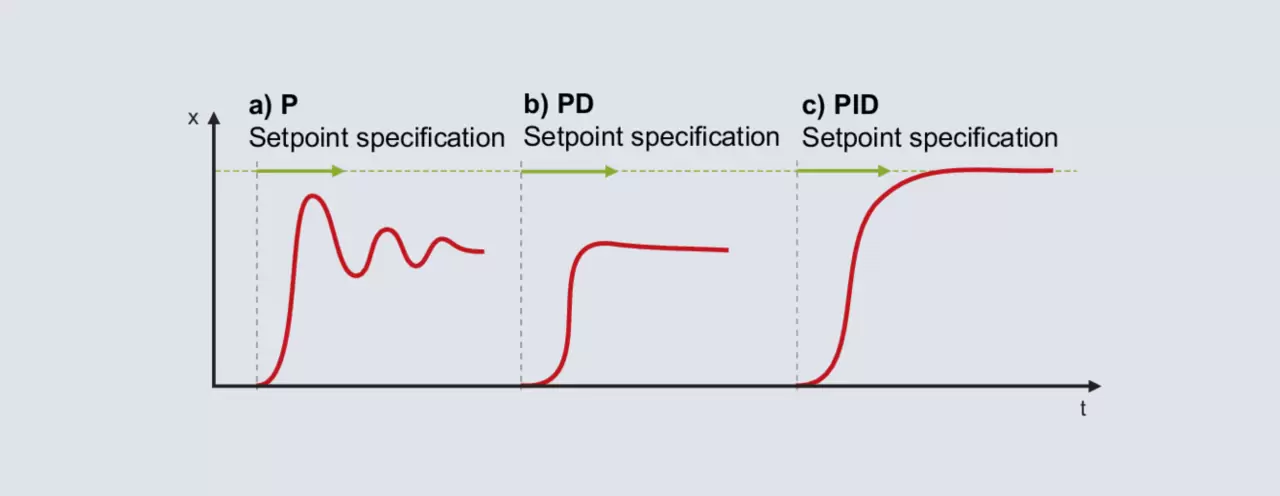
Реттегіште P құрылымы белсендіріледі. Пропорционалдық аймағы салыстырмалы үлкен етіп орнатылып, кейінгі жұмыс диапазонында тағайыншама беріледі; аймақ өлшемі реттелетін процеске байланысты. Нақты мән соңғы мәнге баяу жақындап, айтарлықтай реттеу ауытқуы пайда болады. Содан кейін тағайыншама Pb пропорционалдық аймағын біртіндеп азайта отырып беріледі. Мақсат — нақты мән 2-3 толық тербелістен кейін тұрақты соңғы мәнге жететін Pb табу (56а-сурет). Жұмсақ іске қосу үшін құрылымды P-ден PD-ге ауыстыру керек. Дифференциалдау уақытының шағын мәнінен бастап, тағайыншама dt біртіндеп арттырыла отырып беріледі. Нақты мән соңғы мәнге мүмкіндігінше аз тербеліспен жетсе, dt оңтайлы орнатылған болады (56b-сурет).
ЕскертуІске қосу кезінде реттегіш шығыс деңгейін бір рет болса да 0%-ға түсірсе, бұл dt тым үлкен орнатылғанын білдіреді.
Құрылым PID-ге ауысқанда I құрамдасы белсендіріледі. Оңтайлы rt интегралдау уақыты әдетте бұрын анықталған dt мәнінен 4 есе үлкен етіп орнатылады. 56c-суретте rt = 4 × dt баптауының жауабы көрсетілген.
Кейбір процестерде барлық құрамдастарды белсендіру мүмкін емес. P құрылымында үлкен Pb кезінде де тұрақсыз жауап пайда болса, P немесе D құрылымын пайдалану мүмкін болмайды. Оның орнына I реттегішін қолдану керек.
P реттегіші сәтті бапталып, D құрамдасын енгізу реттеу контурын тұрақсыз етсе, PI құрылымы қолданылады.
PID реттегішін қолмен қалай қайта оңтайландыруға болады?
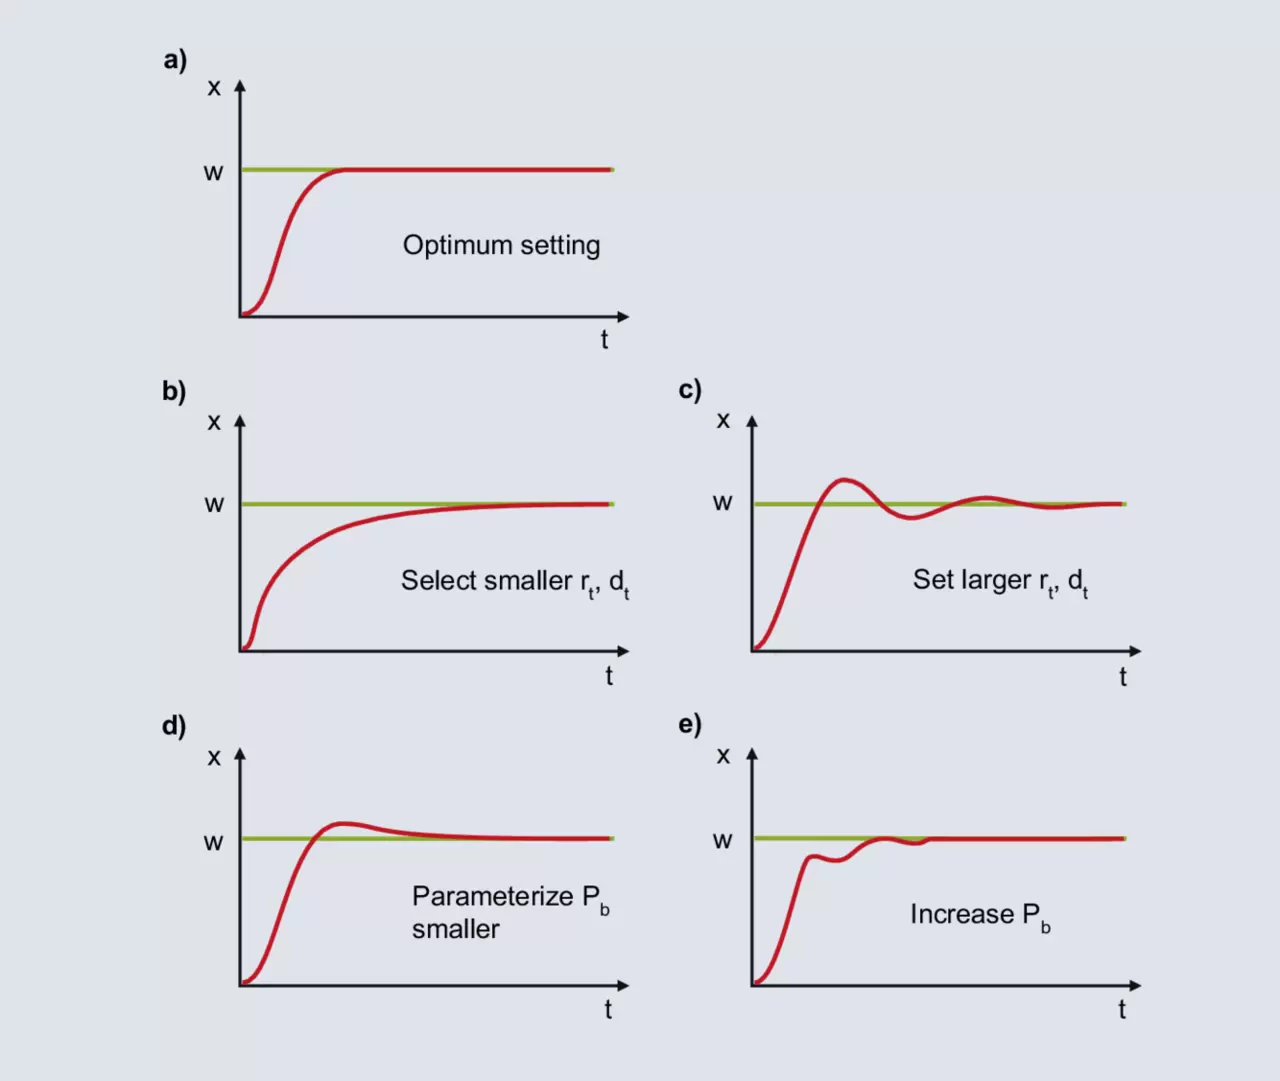
Осы тарауда сипатталған баптау әдістерінің бірін қолдану, әдетте, тұрақты, бірақ толық оңтайлы емес реттеу жауабын береді. Нәтижені қосымша қолмен баптау арқылы жақсартуға болады. PID реттегішінің жауабы 62b - 62e қисықтарының біріне сәйкес келсе, мұнда кейінгі баптауға арналған ақпаратты табасыз.
a)
Диаграмма PID реттегішінің оңтайлы әрекетін көрсетеді.
b)
Тағайыншама берілгеннен кейін нақты мән пропорционалдық аймағына жеткенше күрт артады. Осы аймаққа кіргенде P құрамдасы азаяды, ал I құрамдасы мәнді тағайыншамаға жеткізуді қамтамасыз етеді. rt салыстырмалы үлкен болғандықтан, I құрамдасы баяу өсіп, реттеу ауытқуы баяу жойылады. Жылдамырақ интегралдау үшін rt азайтылуы керек; dt де dt/rt = 1/4 қатынасына сәйкес азайтылады.
c)
Нақты мән пропорционалдық аймағына кіргенде I құрамдасы шығыс деңгейін арттырады. Бұл нақты мән тағайыншамаға жеткенше жалғасады. Көрсетілген мысалда I құрамдасы ауытқу жойылмай тұрып артық шығыс деңгейін қалыптастырады да, нақты мән тағайыншамадан асып кетеді. Теріс реттеу ауытқуы пайда болғанда шығыс деңгейі тым жылдам төмендеп, нақты мән тағайыншамадан төмен түседі және бұл қайталанады. Нақты мәннің тағайыншама маңындағы симметриялық тербелісі rt тым аз екенін көрсетеді. rt ұлғайтылып, dt де dt/rt = 1/4 қатынасына сәйкес арттырылуы керек.
d)
I құрамдасы нақты мән пропорционалдық аймағына кіргеннен бастап реттеу ауытқуы жойылғанға дейін қалыптасады. Pb үлкен болғандықтан, I құрамдасы үлкен ауытқу кезінде-ақ шығыс деңгейін қалыптастыра бастайды. Бастапқы ауытқу үлкен болғандықтан, шығыс деңгейі салыстырмалы жылдам өседі. Ауытқу жойылған кезде I құрамдасы тым үлкен болып, нақты мән тағайыншамадан асып кетеді. Pb азайтылғанда, кіші ауытқулар кезінде I құрамдасы шығыс деңгейін баяуырақ арттыра бастайды. Осылайша көрсетілген бір реттік асып кету ықтималдығы төмендейді.
e)
Pb тым аз орнатылғанда P құрамдасының шығыс деңгейі тағайыншамаға жетер алдында ғана төмендейді. Нақты мән пропорционалдық аймағына кіргенде P құрамдасы күрт азайып, нақты мән төмендейді. Ауытқу ұлғайғандықтан, шығыс деңгейі артып, нақты мән қайта өседі. Пропорционалдық аймағында нақты мәннің шағын өзгерістері шығыс деңгейін қатты өзгертіп, тербелуге жоғары бейімділік туғызады. Бұл пропорционалдық аймағын кеңейту арқылы бәсеңдетіледі.
Сізге арналған қызметтеріміз