FAQ о контролере
Контроллер JUMO
Все FAQ для Основ, Стартапа и продуктов Компактный контроллер JUMO dTRON 16.1, Компактный контроллер JUMO cTRON, Многоканальный процессор и программный контроллер JUMO IMAGO 500, Процессный контроллер JUMO DICON 400, 500, 501 и Компактный контроллер JUMO dTRON 304/308/316Таблица содержания
Стартап
Вспомогательный материал - Оптимизация контроллера
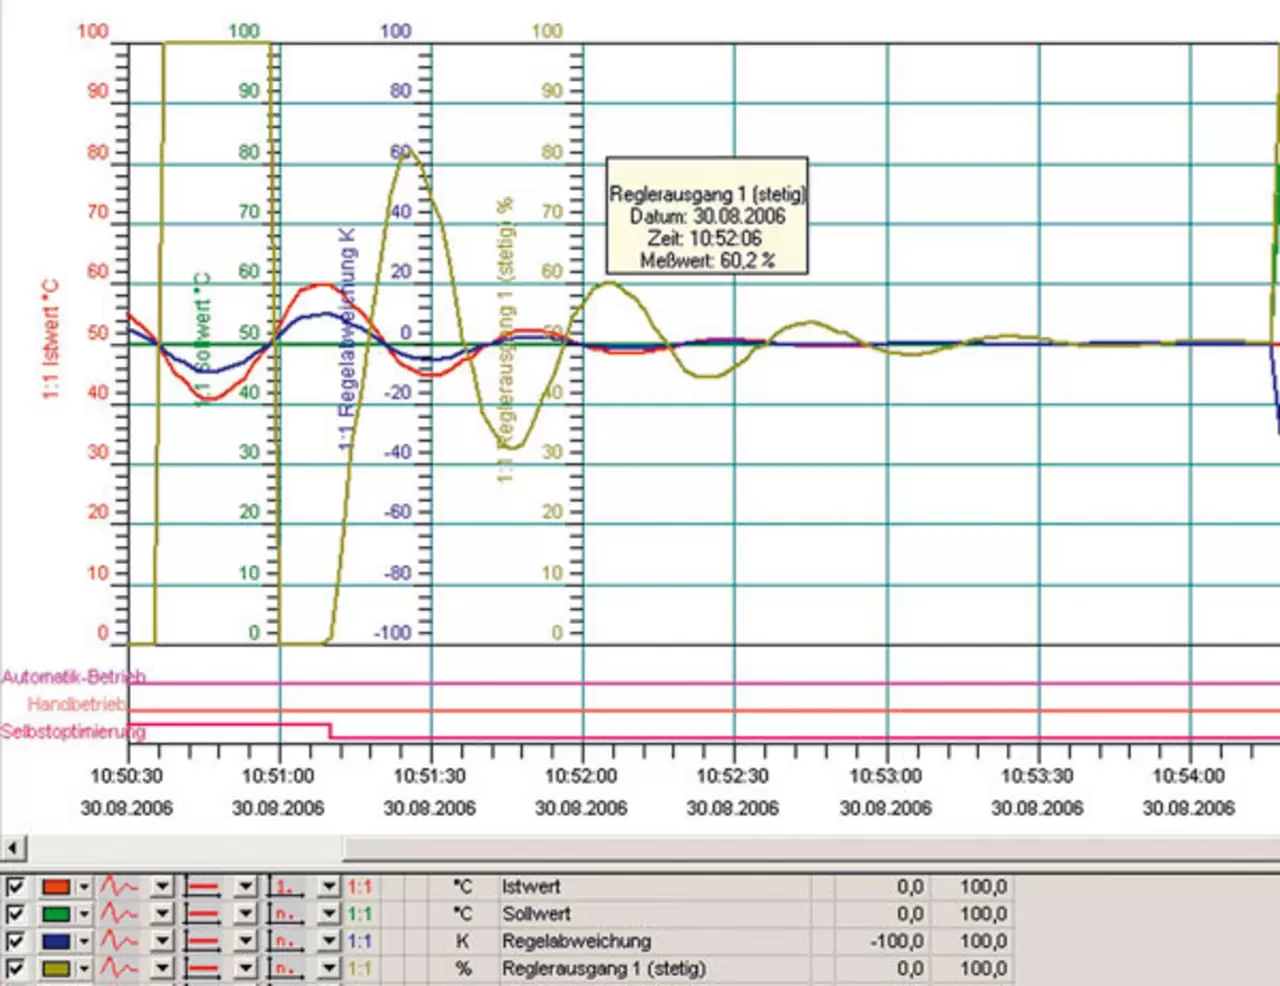
Оптимизация системы упростилась - программное обеспечение для запуска контроллеров от JUMO
Контроллеры, такие как JUMO IMAGO 500, JUMO DICON 500, а теперь и новая серия JUMO dTRON, включают в программу настройки специальный программный инструмент для мониторинга и документирования ввода в эксплуатацию, что значительно упрощает его работу.
Это программное обеспечение для запуска позволяет визуализировать и хранить аналоговые и бинарные сигналы при оптимизации системы.
Специально для сложных процессов визуальное представление наиболее важных данных процесса в режиме реального времени практически незаменимо для инженера управления.
Все, что вам нужно для оптимизации системы, это один из вышеупомянутых контроллеров, ПК или ноутбук с программой настройки и интерфейсное соединение через кабель настройки с интерфейсом RS232 или USB. Это соединение требуется в любом случае для программирования настройки и поэтому обычно доступно.
Важные настройки, такие как свободный выбор сигналов для отображения индивидуальных аналоговых и двоичных значений в инструменте, масштабирование, различные варианты печати, показ или скрытие отдельных кривых, свободное масштабирование и выбор цветов, все включены в этот программный инструмент в качестве стандарта.
Основные функции программы охватывают:
- мониторинг и документирование фазы тюнинга или автоматической настройки
- генерация изменения шага заданной точки для определения и записи характеристик контрольного цикла на основе реакции цикла
- Сравнение нескольких различных результатов петли управления с использованием различных параметров управления
- выборочную проверку качества петли управления в процессе производственной эксплуатации или при изменении инструмента
- сохранение этих файлов данных для быстрой отправки по электронной почте в консультативную группу экспертов.
Программа не только полезна, но и предоставляет множество других преимуществ, а также экономических преимуществ, по сравнению с обычным мониторингом управления технологическими процессами, такими как:
- Никаких дополнительных регистраторов или других периферийных устройств, необходимых для ввода в эксплуатацию.
- очень мало времени, необходимого для сборки и кабеля установки измерения;
- отсутствие прикрепления дополнительного сенсорного оборудования к системе или аналоговых сигналов от контроллера;
- Значительная экономия времени благодаря простому интерфейсному кабелю Plug & Play
- Все важные данные процесса с первого взгляда
- одновременная документация системы и/или данные ввода в эксплуатацию.
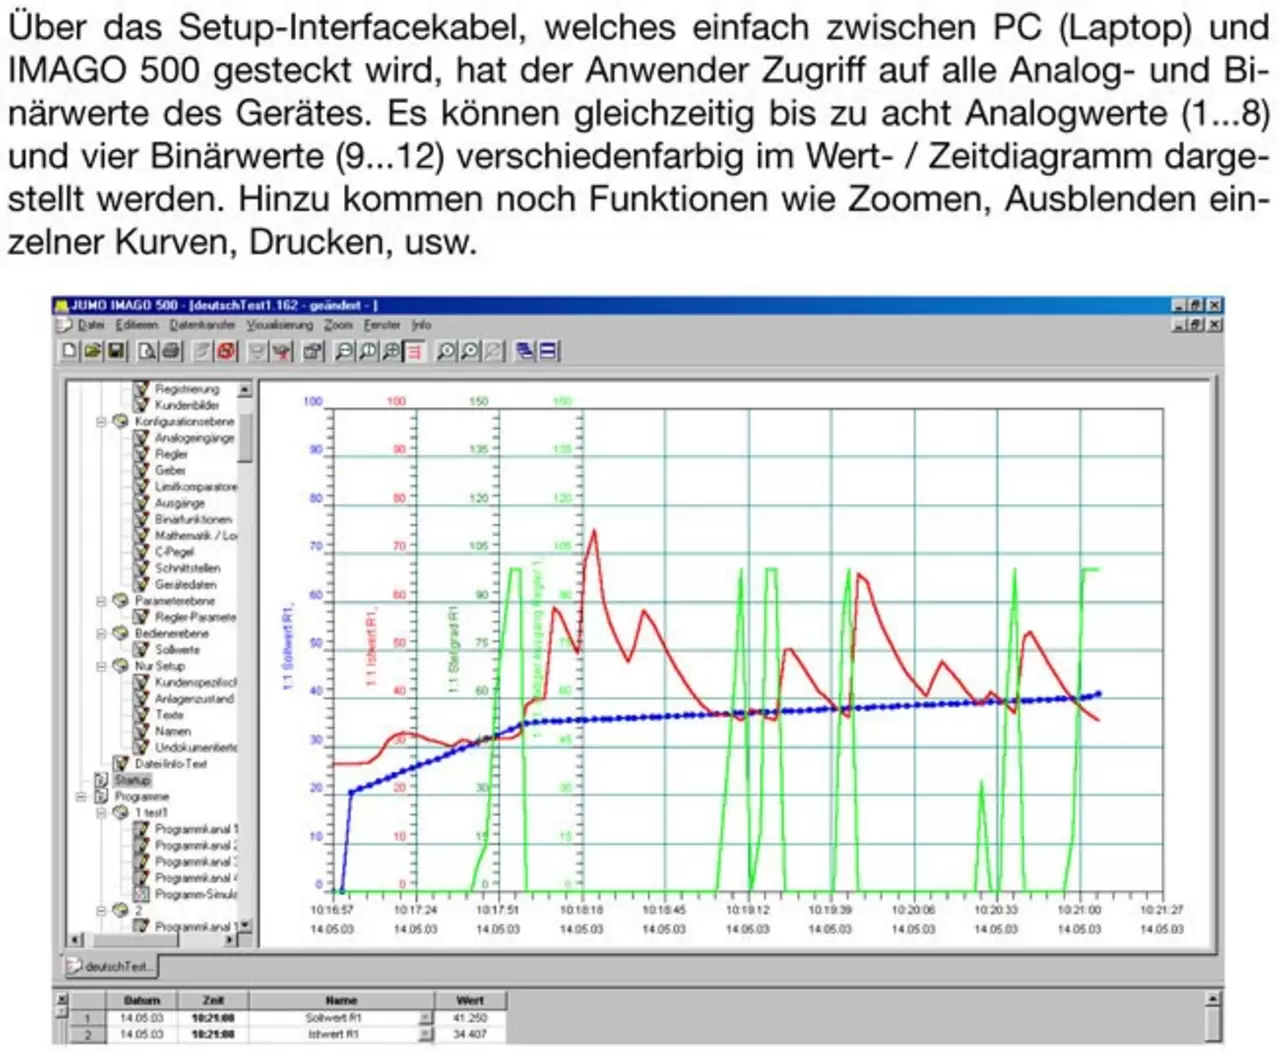
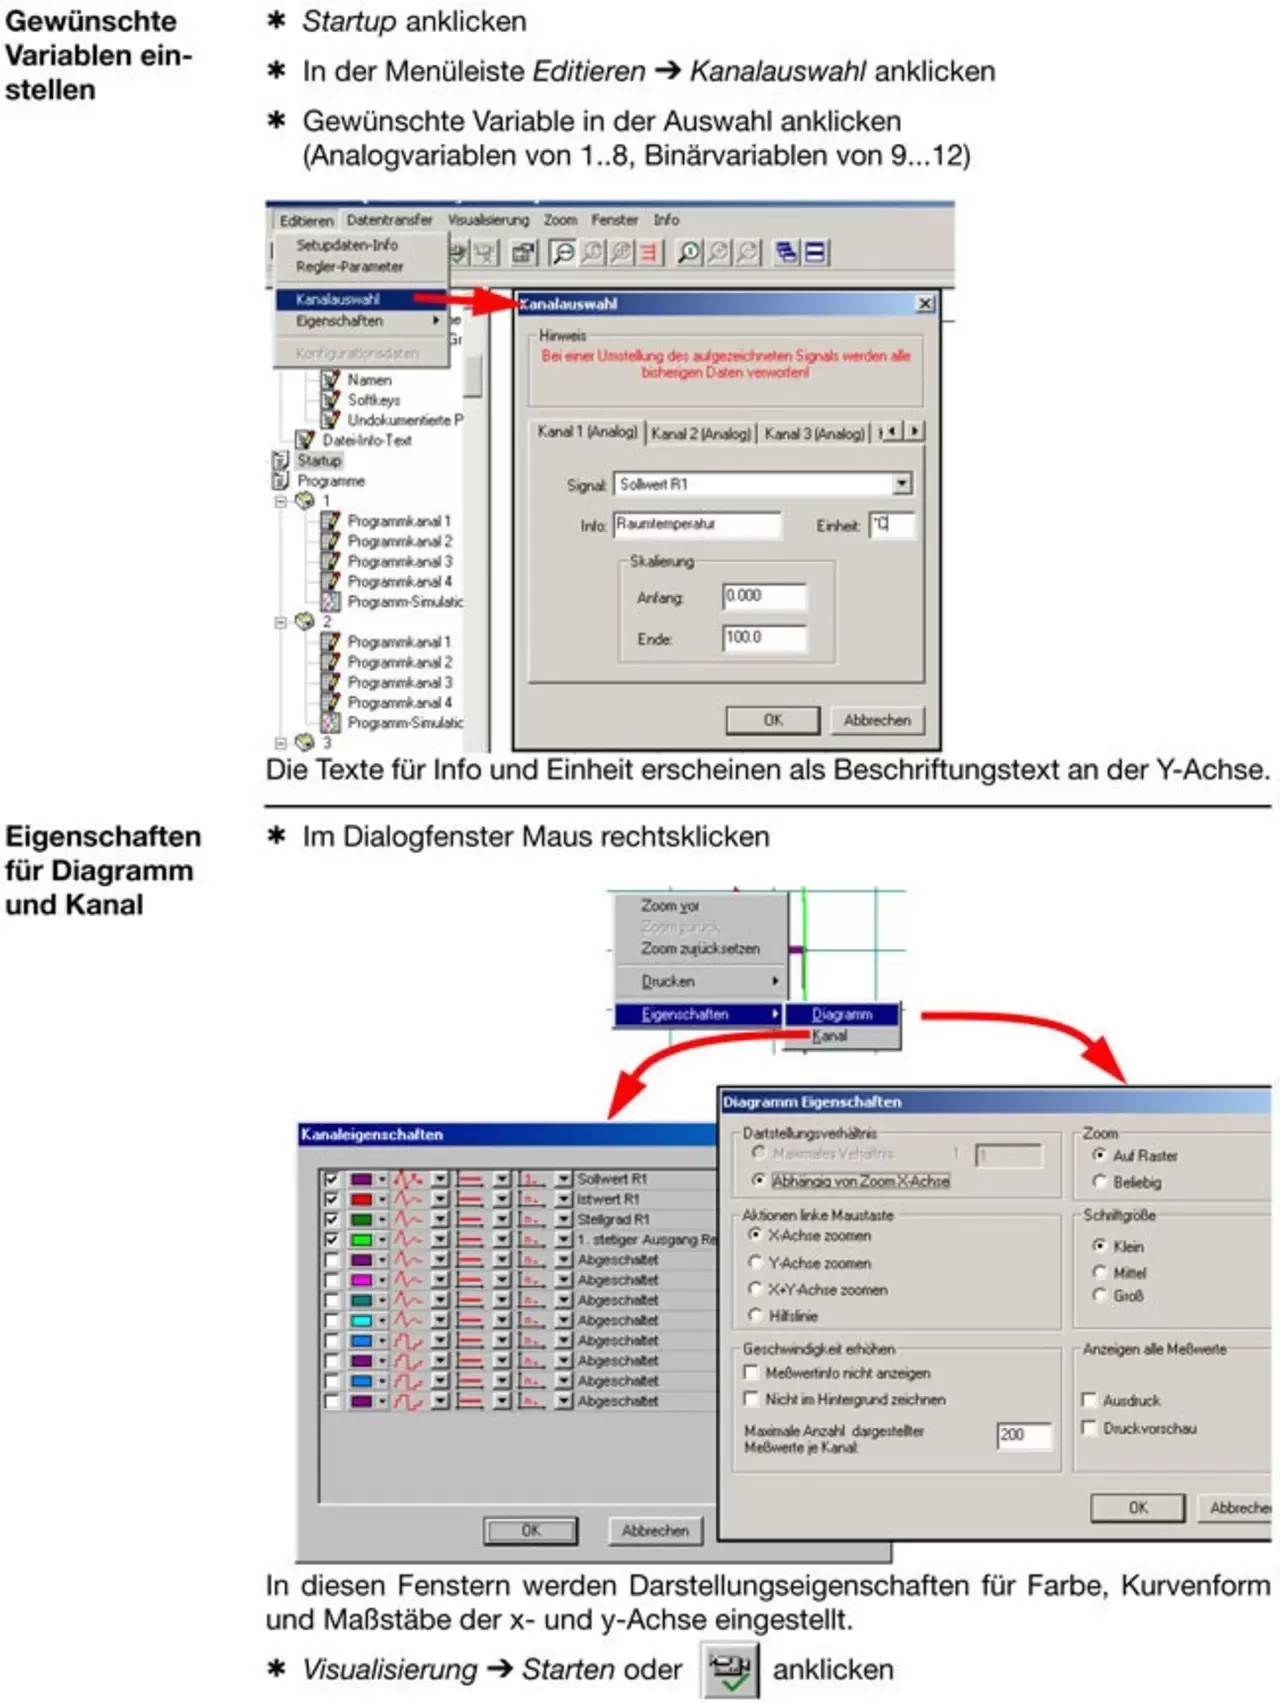
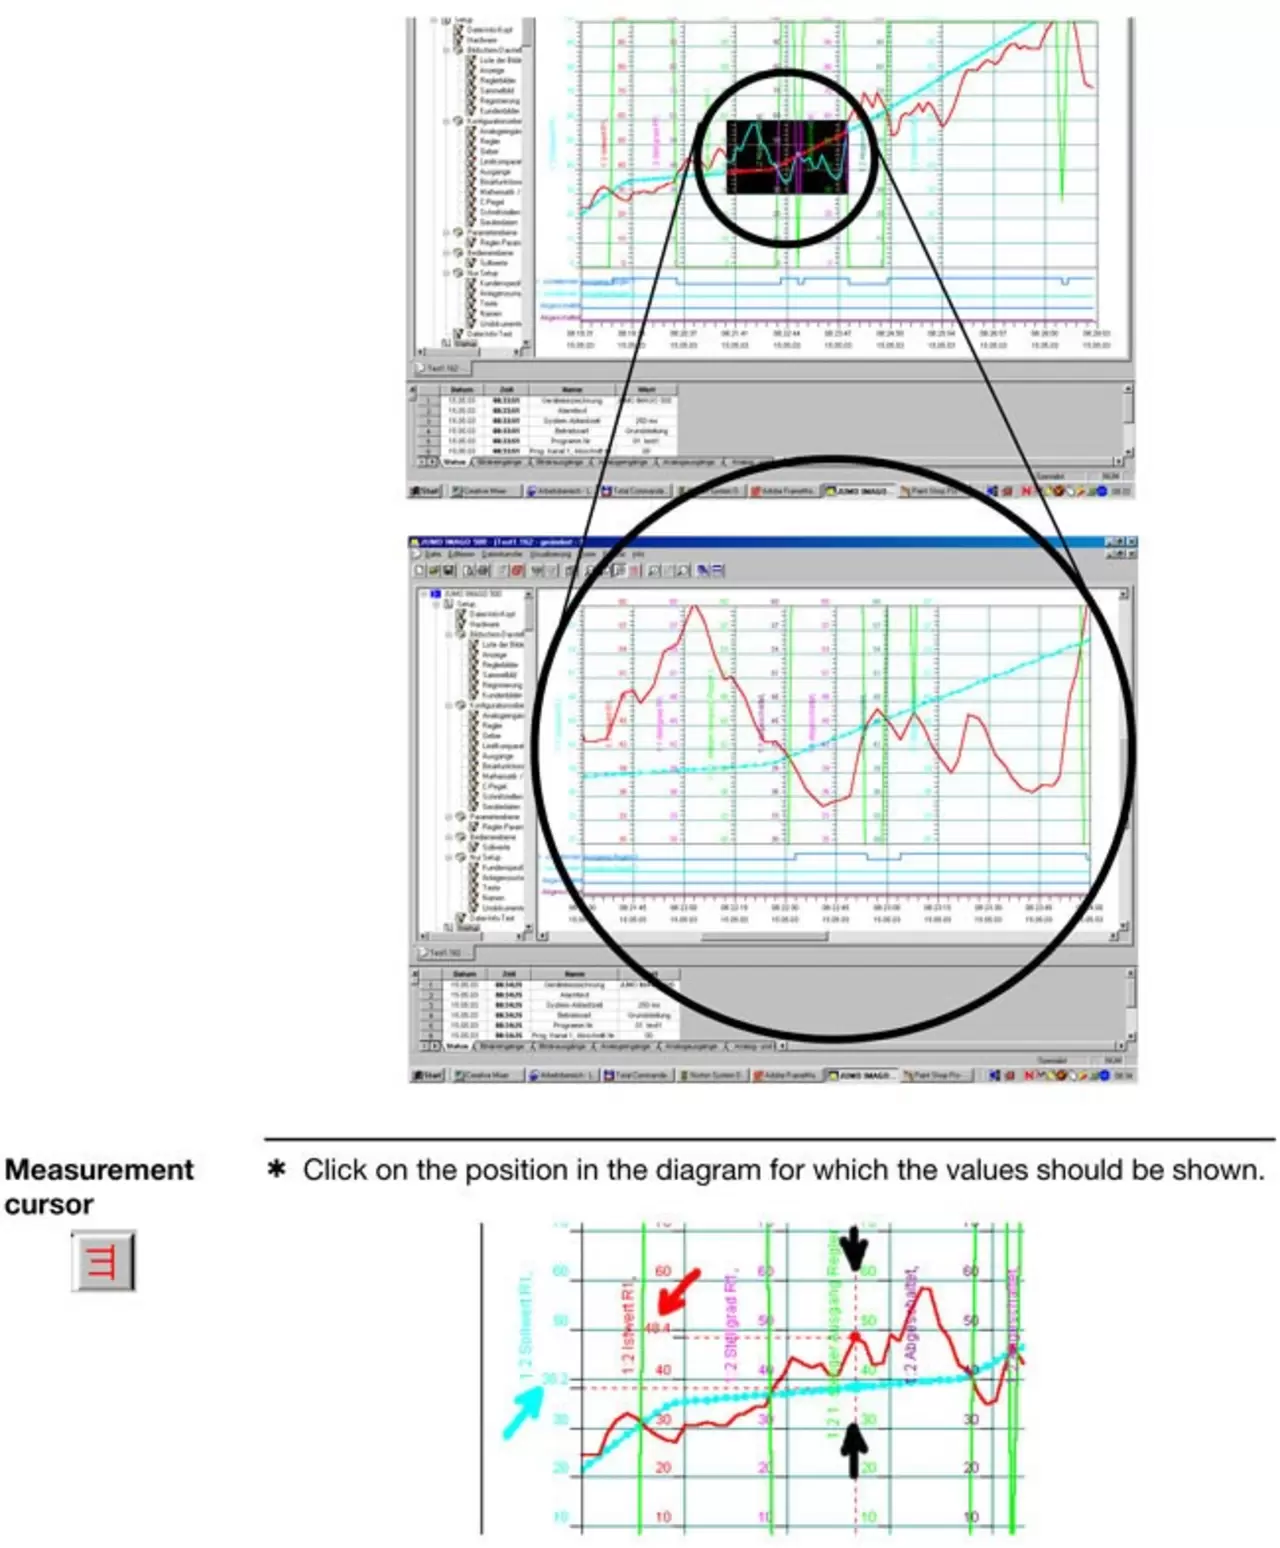
Стартап-программа - Операционный совет - Пример: JUMO IMAGO 500
Основы
Общая записка по оптимизации
Оптимизация контроллера (или настройка) - это настройка контроллера на заданный процесс или цикл управления. Параметры управления должны быть выбраны таким образом, чтобы наиболее благоприятная реакция цикла управления была достигнута в заданных условиях эксплуатации. Однако этот оптимальный ответ может быть определен по-разному, например, быстрое достижение заданной точки, с небольшим превышением или несколько более длительное время стабилизации без превышения. Если все, что ожидается от контроллера, является ответом, таким как для предельного контакта (без импульсной работы), нет необходимости находить оптимальные настройки для пропорционального диапазона, производного времени или времени сброса.
В большинстве случаев контроллер может сам определять параметры управления посредством средства самооптимизации (автоматизации), если процесс позволяет самооптимизацию. Альтернативно, оптимальный параметр может быть определен «ручно», посредством экспериментов и эмпирических уравнений (см. формулы в приложении).
При замене контроллеров или с идентичными установками управления параметры управления также могут быть непосредственно приняты или введены.
После ручной настройки параметра автонастройка может больше не запускаться, так как это перезаписывало бы настройки.
Формулы для установки по методу осцилляции:
Контрольное действие | |
P | XP = XPk / 0,45 |
PI | XP = XPk / 0,45T P = 0,85 ·TK |
ПИД | XP = XPk / 0,6Tn = 0,5 · TKTv = 0,12 · TK |
Формулы для установки в соответствии с ответом шага:
Контрольное действие | Контрольная петля | ошибка |
|---|---|---|
P | XP = 3,3 · KS · (Tu/Tg) · 100 % | XP = 3,3 · KS · (Tu/Tg) · 100 % |
PI | XP = 2,86 · KS · (Tu/Tg) · 100 %Tn = 1,2 · Tg | XP = 1,66 · KS · (Tu/Tg) · 100 %Tn = 4 · Tu |
ПИД | XP = 1,66 · KS · (Tu/Tg) · 100 %Tn = 1 · TgTv = 0,5 · Tu | XP = 1,05 · KS · (Tu/Tg) · 100 %Tn = 2,4 · TuTv = 0,42 · Tu |
Характеристика контроллера/функциональный смысл (определения/критерии выбора)
обратный: Выход контроллера Y больше 0, или реле заряжается энергией, когда значение процесса меньше заданной точки (например, нагревание).
прямое: Выход контроллера Y больше 0, или реле заряжается энергией, когда значение процесса больше заданной точки (например, охлаждение).
Почему контроллер 3-го состояния не подходит для приводов привода?
Модулирующий контроллер, как и 3-состоятельный контроллер, имеет два выходных сигнала управления переключением, которые, однако, предназначены специально для приводов с приводом двигателя, например, для открытия или закрытия. Если для 3-состоятельного контроллера требуется непрерывный выходной сигнал для поддержания определенного уровня вывода, мы можем видеть, что в случае модулирующего контроллера привод электрического привода останется в рабочем состоянии. Положение достигается тогда, когда от контроллера не поступает сигнал.
Соответственно, привод привода может оставаться открытым на 60%, например, хотя он не управляется контроллером в данный момент.
Что такое цифровой входной фильтр (dF)?
Цифровой входной фильтр (dF) служит для демпфирования входных сигналов и влияет как на индикацию, так и на контроллер. Чем больше значение для "dF", тем больше демпфирование входного сигнала. Чрезвычайно высокое или низкое значение может оказывать негативное влияние на качество управления. В большинстве случаев для работы может использоваться настройка по умолчанию для "dF".
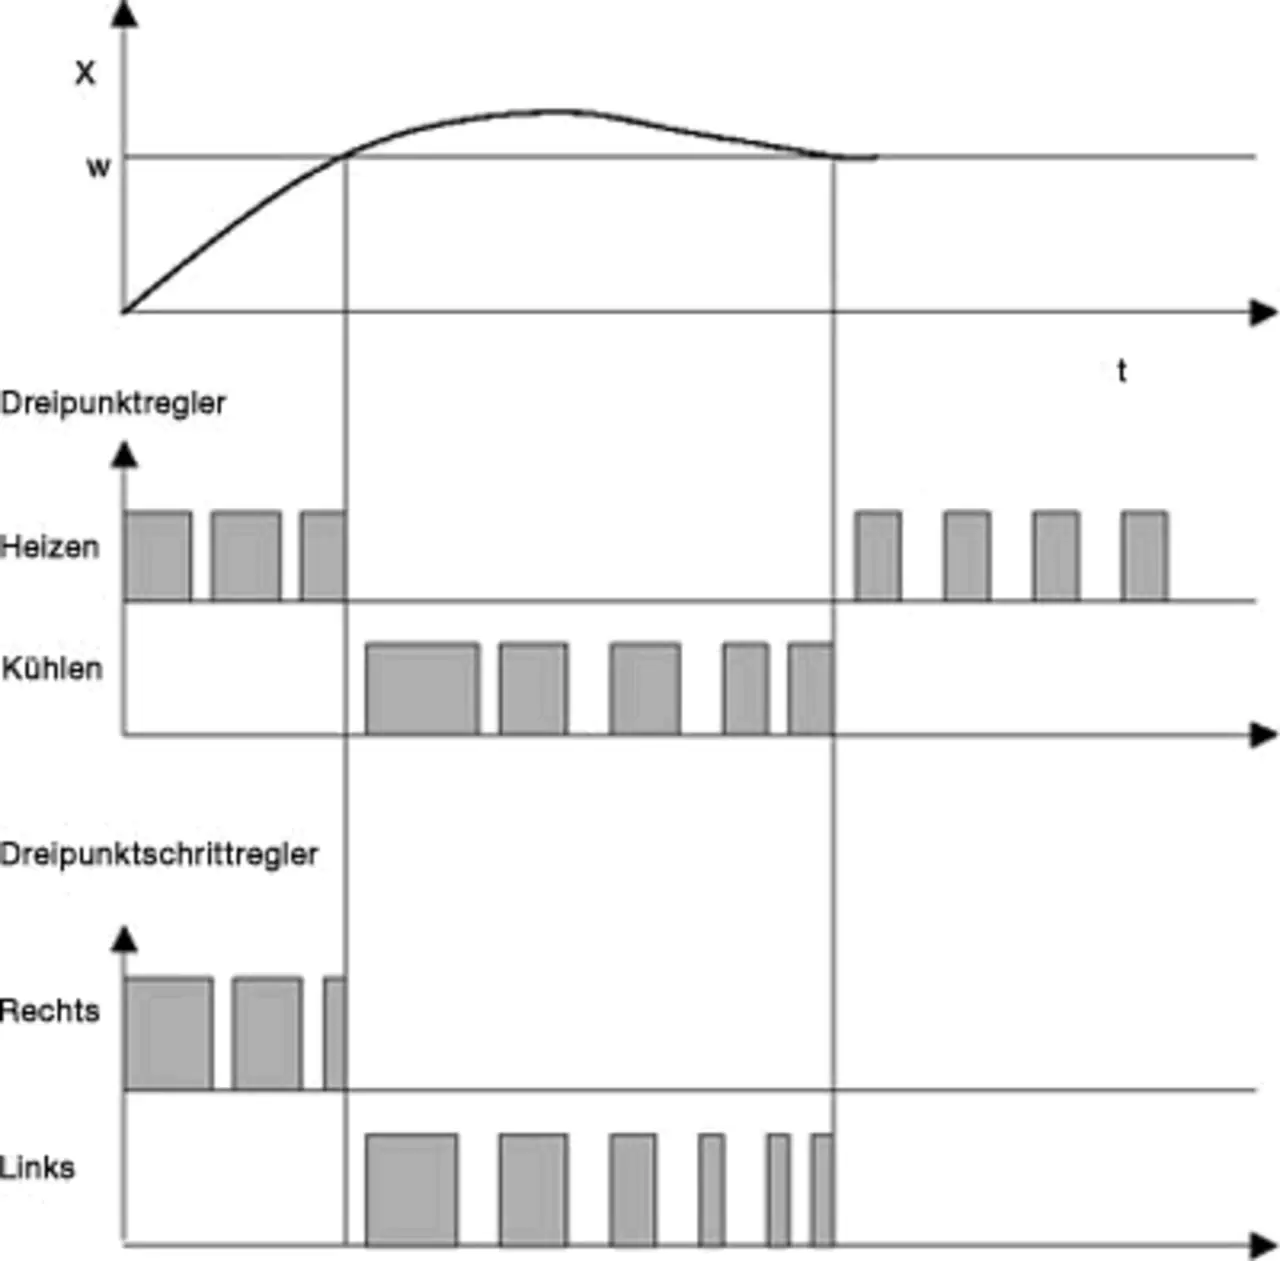
Что такое 3-государственный контроллер?
3-состоятельные контроллеры имеют два выхода, которые могут быть либо коммутационными, либо непрерывными (контакт реле или, например, 4 - 20 мА). 3-состоятельные контроллеры используются, если управляющая переменная должна быть или может подвергаться воздействию через два привода с противодействующим действием.
Это может быть климатический шкаф с тиристорным силовым агрегатом для электрического нагрева и соленоидным клапаном для охлаждения. В этом примере 3-х состоянийный контроллер с непрерывным (аналоговым) выходом для функции нагрева (вывод контроллера)
- и выход переключения для функции охлаждения (выход 2 контроллера) будет лучшим выбором.
На контроллерах 3-состояния пропорциональная полоса параметров, время сброса, производное время и гистерезис, знакомые из контроллеров 2-состояния, часто могут быть установлены отдельно для обоих операционных органов чувств.
Что подразумевается под модуляцией контроллера?
Модулирующие контроллеры имеют два коммутационных выхода и специально предназначены для приводов привода, которые могут, например, открывать или закрывать клапан клапана.
Приводы приводов/приводов приводов, которыми можно управлять:
Двигатели переменного тока, двигатели постоянного тока, 3-фазные моторные приводы, гидравлические цилиндры с соленоидными клапанами и т.д.
Что подразумевается под каскадным контролем?
Каскадное управление может значительно улучшить качество управления. Это относится, в частности, к динамическому действию управляющей петли, другими словами, переходу переменной процесса после заданных изменений или возмущений.
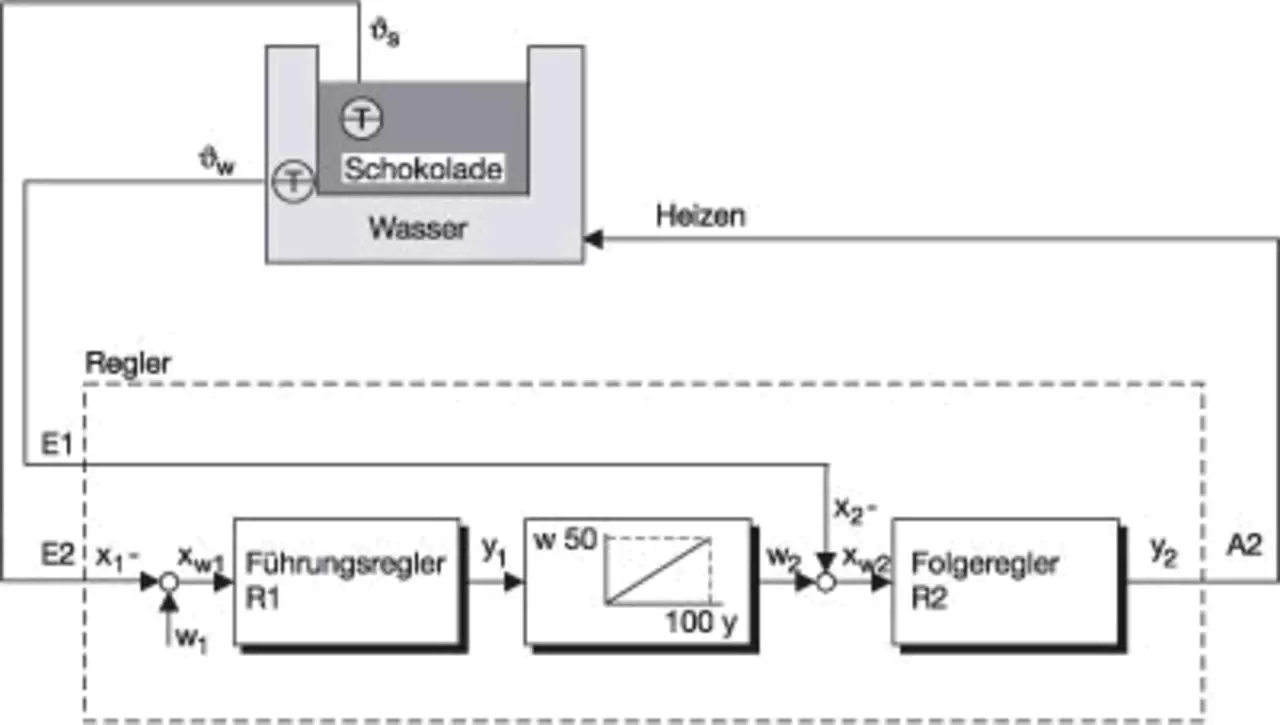
Пример 1: схематическая конструкция каскада
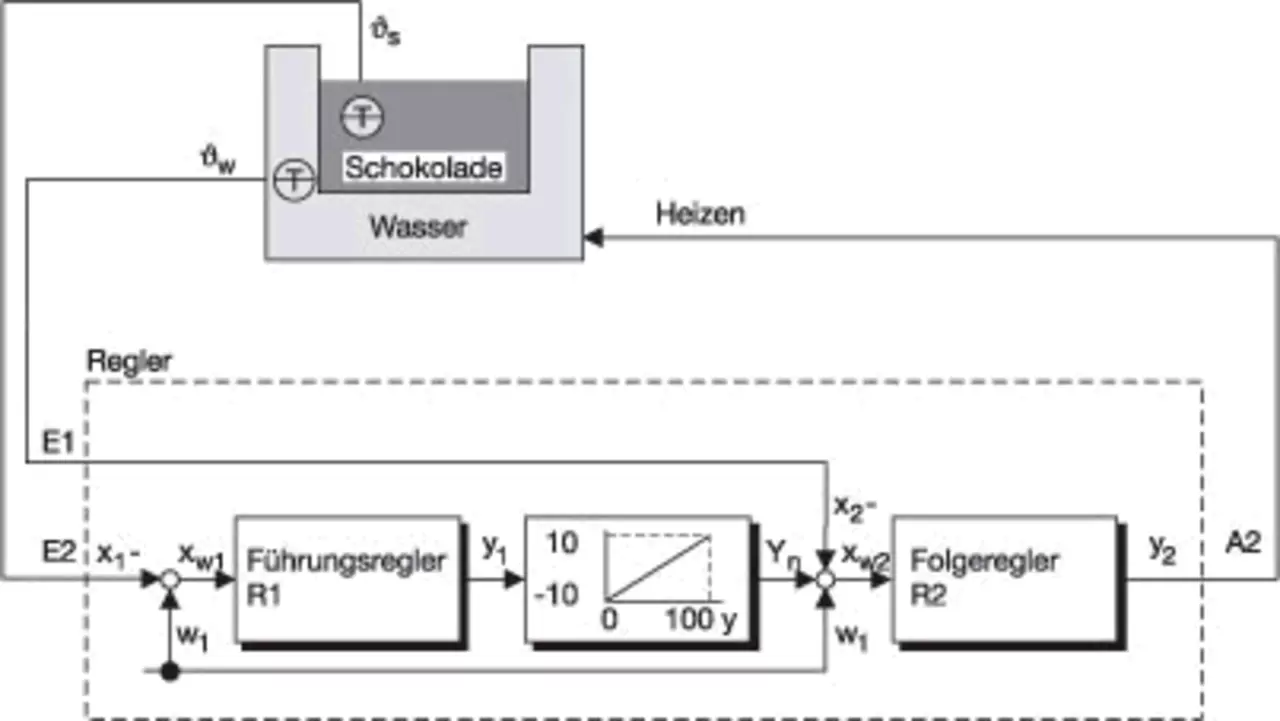
Шоколад нужно нагреть, чтобыs = 40 °C для обработки. Температура шоколада нигде не должна превышать 50 °C (даже близко к нагревателю). Поэтому его нагревают на водяной бане.
Каскадный контроль используется для достижения быстрой стабилизации.
Контроллер 1 всегда является главным контроллером, а контроллер 2 всегда является рабом.
Заданная точка для контроллера раба производится путем преобразования выходного сигнала.
Контрольный выход y1 преобразуется в заданную точку с использованием единицы значения процесса x2 (здесь: 0 - 100 % = 0 - 50 °C).
Список символов
O2 - выход 2
I1 - Аналоговый ввод 1
I2 - Аналоговый ввод 2
C1 - Контроллер 1
C2 - Контроллер 2
w 1 Контроллер точек 1
w 2 Контроллер 2 Setpoint
x 1 Контроллер значений процесса 1
x 2 Контроллер значений процесса 2
x w1 - Контроллер отклонений 1
x w2 - Контроллер отклонений 2
y 1 - Контрольный выход 1
y 2 - выход 2 управления; выход 1 контроллера 2
v s Температура шоколада
v w - Температура воды в ванне
Пример 2: строительство обрезного каскада
Два заряда шоколада должны быть нагреты до 40 °C и 50 °C. Температура шоколада нигде (даже близко к нагревателю) не должна превышать установленную точку более чем на 10 °C. Поэтому он нагревается на водяной бане.
Управление каскадом Trim используется для достижения быстрой стабилизации без перенапряжения и без изменения конфигурации контроллера (преобразование выходов) при изменении заданной точки (изменение партии).
Контроллер 1 всегда является главным контроллером, а контроллер 2 всегда является контроллером раба.
Заданная точка для контроллера раба производится путем преобразования выходного сигнала и добавления основной контрольной точки (w).1).
В заданном преобразовании контрольный выход y1 преобразуется в значение с единицей значения процесса w2. соответствует максимально допустимой разности температур (± | x)1 - w1 |; здесь: 0 - 100 % = от -10 до +10 °C.
O2 - выход 2
I1 - Аналоговый ввод 1
I2 - Аналоговый ввод 2
C1 - Контроллер 1
C2 - Контроллер 2
w 1 Контроллер точек 1
w 2 Контроллер 2 Setpoint
x 1 Контроллер значений процесса 1
x 2 Контроллер значений процесса 2
x w1 - Контроллер отклонений 1
x w2 - Контроллер отклонений 2
y 1 - Контрольный выход 1
y 2 - выход 2 управления; выход 1 контроллера 2
v s Температура шоколада
v w - Температура воды в ванне
Пример 2: строительство обрезного каскада
Два заряда шоколада должны быть нагреты до 40 °C и 50 °C. Температура шоколада нигде (даже близко к нагревателю) не должна превышать установленную точку более чем на 10 °C. Поэтому он нагревается на водяной бане.
Управление каскадом Trim используется для достижения быстрой стабилизации без перенапряжения и без изменения конфигурации контроллера (преобразование выходов) при изменении заданной точки (изменение партии).
Контроллер 1 всегда является главным контроллером, а контроллер 2 всегда является контроллером раба.
Заданная точка для контроллера раба производится путем преобразования выходного сигнала и добавления основной контрольной точки (w).1).
В заданном преобразовании контрольный выход y1 преобразуется в значение с единицей значения процесса w2. соответствует максимально допустимой разности температур (± | x)1 - w1 |; здесь: 0 - 100 % = от -10 до +10 °C.
Список символов
O2 - выход 2
I1 - Аналоговый ввод 1
I2 - Аналоговый ввод 2
C1 - Контроллер 1
C2 - Контроллер 2
w1 - Контроллер точек 1
x1 - контроллер значений процесса 1
x2 - контроллер 2 значений процесса
xw1 - контроллер отклонений 1
xw2 - контроллер отклонений 2
y1 - Контрольный выход 1
y2 - Управляющий вывод 2; выход 1 o контроллер 2
vs - температура шоколада
VW - температура водяной ванны
O2 - выход 2
I1 - Аналоговый ввод 1
I2 - Аналоговый ввод 2
C1 - Контроллер 1
C2 - Контроллер 2
w1 - Контроллер точек 1
x1 - контроллер значений процесса 1
x2 - контроллер 2 значений процесса
xw1 - контроллер отклонений 1
xw2 - контроллер отклонений 2
y1 - Контрольный выход 1
y2 - Управляющий вывод 2; выход 1 o контроллер 2
vs - температура шоколада
VW - температура водяной ванны
Что подразумевается под контактным расстоянием?
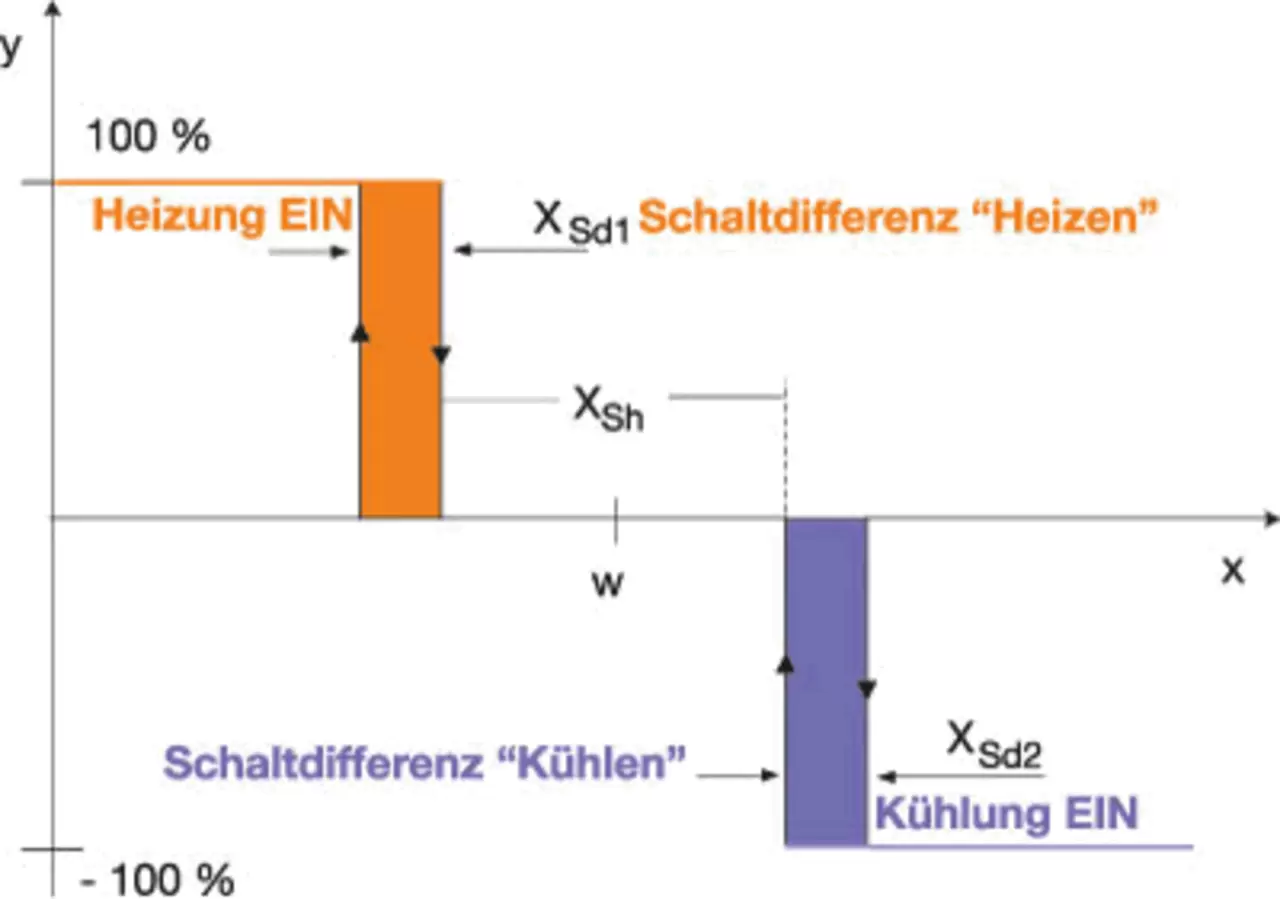
Если переменная процесса изменяется в пределах фиксированного интервала около заданной точки — интервала контакта Xsh — то ни один из выходов не является активным. Исключение: 3-х состояний контроллеров с компонентами I и D. В пределах интервала контакта неактивен только пропорциональный компонент.
Этот контактный интервал необходим для предотвращения постоянного переключения между двумя манипулирующими переменными, например, регистрами нагрева и охлаждения, когда управляющая переменная неустойчива. Контактный интервал также обычно называют мертвой полосой. Слишком малая мертвая полоса может привести к бессмысленной трате энергии в растении.
Что подразумевается под временем перезагрузки?
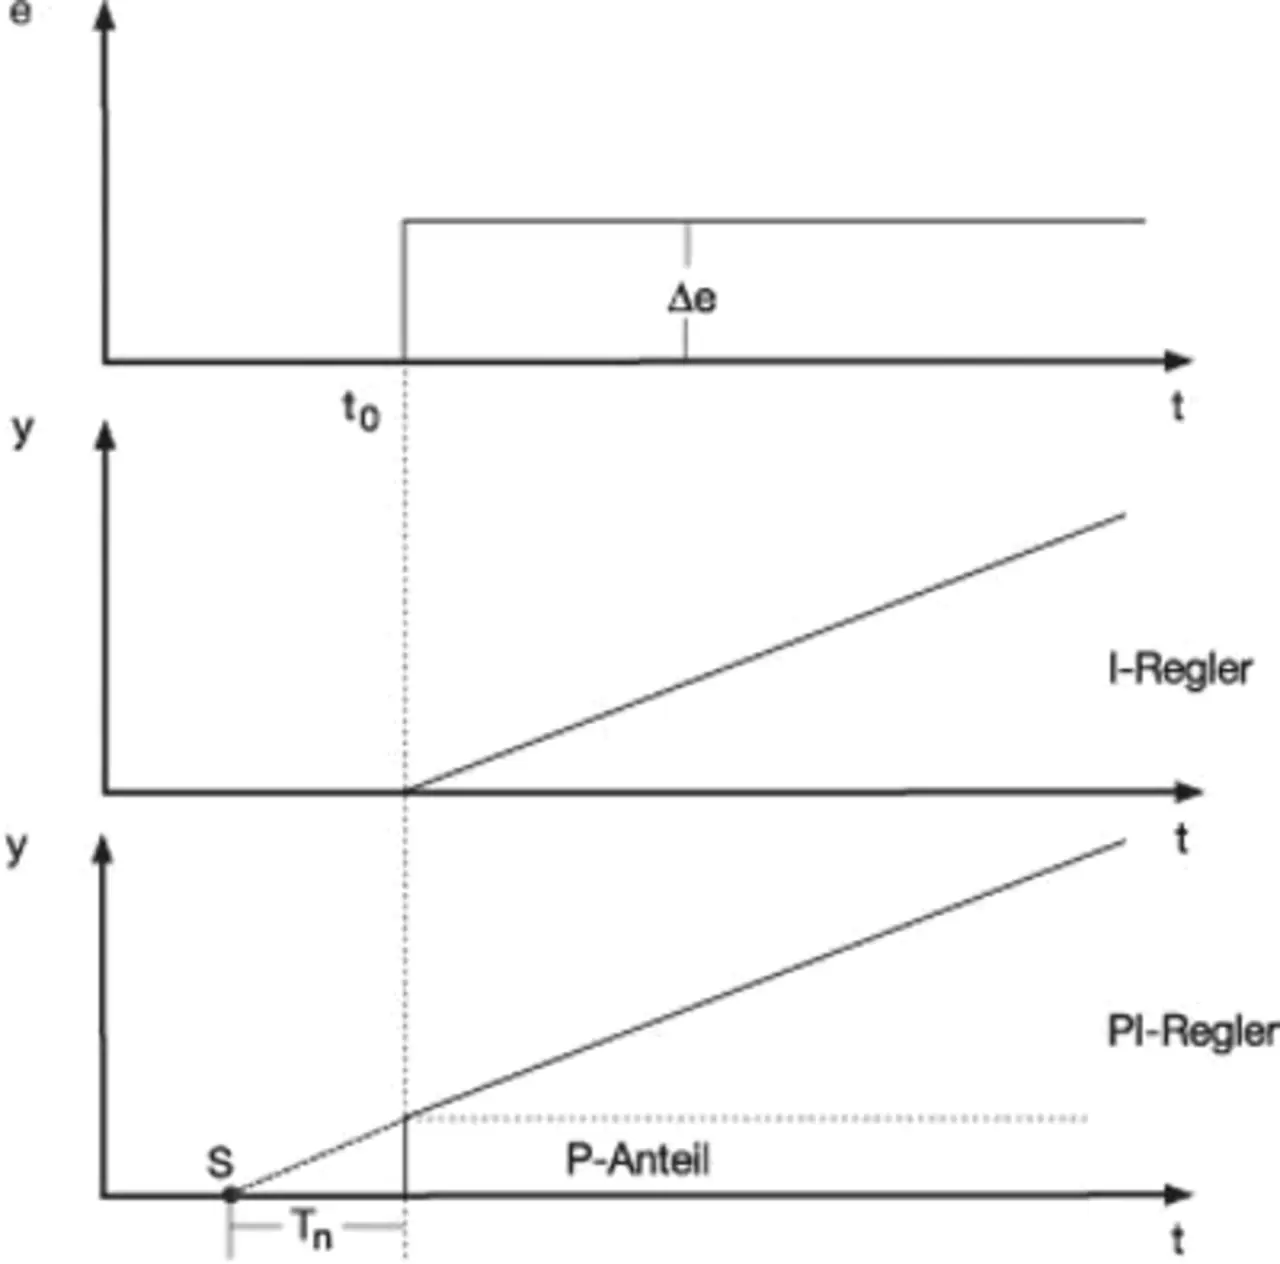
Компонент I выходного сигнала контроллера имеет эффект непрерывного изменения манипулирующей переменной до тех пор, пока значение процесса не достигнет заданной точки.
До тех пор, пока присутствует управляющее отклонение, манипуляционная переменная интегрируется вверх или вниз. Чем дольше управляющее отклонение продолжает присутствовать в контроллере, тем больше интегральное воздействие на манипуляционную переменную. Чем больше управляющее отклонение и чем меньше время сброса, тем более выражен (быстрее) эффект I компонента.
Компонент I обеспечивает стабилизацию петли управления без постоянного отклонения от управления. Время сброса является мерой воздействия продолжительности отклонения от управления на действие управления. Большее время сброса означает, что компонент I менее эффективен и наоборот. В течение заданного времени Tn (в сек.) добавляется изменение манипулирующей переменной, которое производится P-компонентом (xp или pb). Соответственно, существует фиксированная связь между P-компонентом и I-компонентом. Изменение P-компонента (xp) также означает изменённую временную реакцию при постоянном значении для Tn.
Что означает пропорциональная полоса (Xp1, Xp2)?
В чисто пропорциональном контроллере (P-контроллер) манипуляционная переменная (выход контроллера Y) пропорциональна отклонению управления в пропорциональной полосе (Xp).Прирост контроллера может быть сопоставлен с процессом путем изменения пропорциональной полосы. Если выбрана узкая пропорциональная полоса, небольшое отклонение достаточно для достижения 100-процентного выхода, т.е. коэффициент усиления увеличивается по мере уменьшения пропорциональной полосы (Xp). Реакция контроллера на узкую пропорциональную полосу быстрее и более выражена. Слишком узкая пропорциональная полоса вызовет колебание управляющей петли. Любое изменение пропорциональной полосы также повлияет на I и D действие PID-контроллера в той же степени.
Если пропорциональная полоса устанавливается на ноль, действие контроллера неэффективно. Это означает, что контроллер работает исключительно как предельный контакт. Выбранный гистерезис или переключение дифференциала эффективно, настройки на производное время и время сброса, однако, не учитываются.
Для всех типов контроллеров, за исключением контроллера с 3-состоянием (двойной точкой) релевантна только пропорциональная полоса Xp1. При использовании только 3-состоятельных контроллеров необходимы отдельные настройки для пропорциональной полосы (для обоих рабочих органов чувств) (например, Xp1 для нагрева и Xp2 для охлаждения).
Что подразумевается под переключением дифференциала/гистереза?
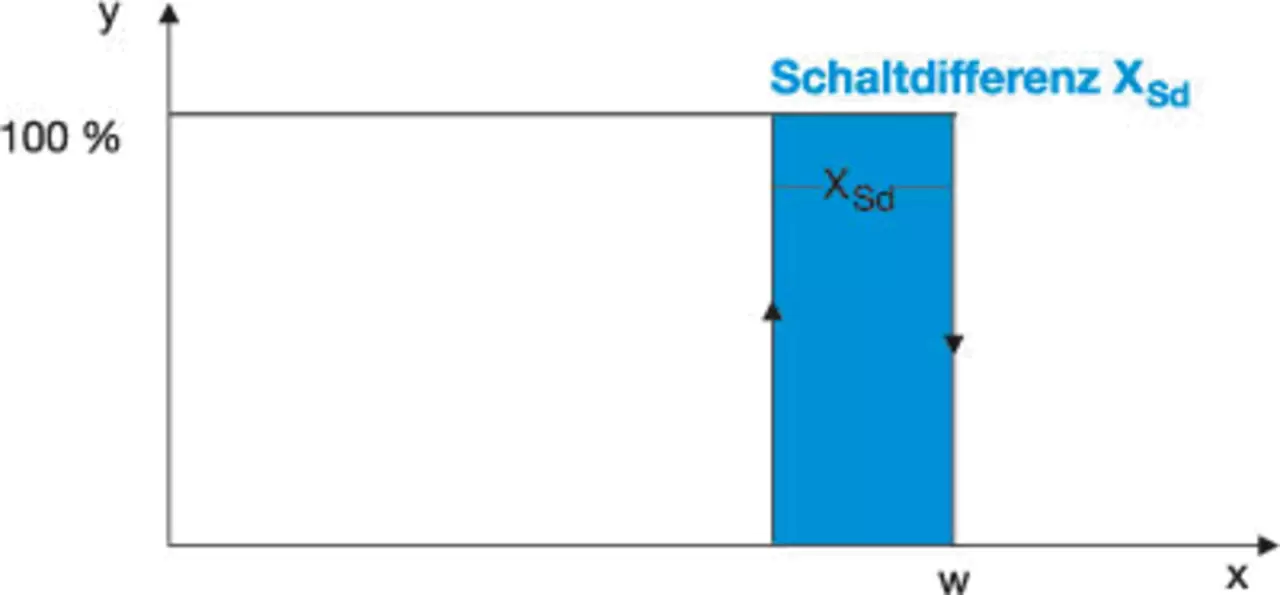
Дифференциал переключения также называют гистерезисом и относится только к контроллерам переключения с пропорциональным диапазоном = 0.
Для контроллеров с обратным рабочим значением (например, для управления нагревом) стандартный ответ выглядит следующим образом:
Дифференциал переключения лежит ниже заданной точки. Это означает, что контроллер выключается именно тогда, когда заданная точка превышена. Он включается только снова, когда значение процесса упало ниже точки включения переключателя, которая лежит ниже заданной точки на величину дифференциала переключения.
На контроллерах с прямым рабочим смыслом (например, охлаждением) переключающий дифференциал обычно лежит выше заданной точки. Что касается контроллеров с обратным рабочим смыслом, то точка выключения точно находится в заданной точке. Однако она снова включается выше заданной точки, сдвинутой на величину переключающего дифференциала.
Что означает время хода привода (tt)?
Время хода привода является переменной, обеспечиваемой приводом привода, и поэтому имеет отношение только к модулирующим контроллерам или пропорциональным (непрерывным) контроллерам с интегральным приводом привода.
Время, которое требуется приводу привода для перемещения один раз по всему полезному диапазону манипуляций, устанавливается под временем хода привода.
Время хода привода не может быть определено самооптимизацией (автоматизацией). Оно всегда должно устанавливаться перед оптимизацией.
Время хода привода предоставляет контроллеру информацию о действии приводящих импульсов. При времени хода привода в 20 секунд, например, процентное изменение манипулирующей переменной, при этом приводящий импульс, значительно больше, чем для привода со временем хода в 100 секунд, например.
При выборе или измерении приводов привода необходимо учитывать, что короткое время хода, скажем, менее 10 секунд приведет к большим шагам манипулирующей переменной, а следовательно, и к пониженной точности управления. Если, например, мы предположим, что 0,5 секунды — самое короткое время импульса приведения в действие, время хода 10 секунд приведет только к 20 шагам приведения в действие. Это будет означать, что манипулирующая переменная может быть изменена только в 5% шагах.
Приводы приводов с очень длительным временем хода могут, однако, быть невыгодными в том, что касается динамики, поскольку манипулирующая переменная может изменяться только относительно медленно управляющим действием. В реальной работе, однако, проблемы, возникающие из-за слишком короткого времени хода, возникают чаще, чем проблемы, вызванные слишком длинным временем хода.
Что подразумевается под пропорциональным контроллером с интегральным приводом?
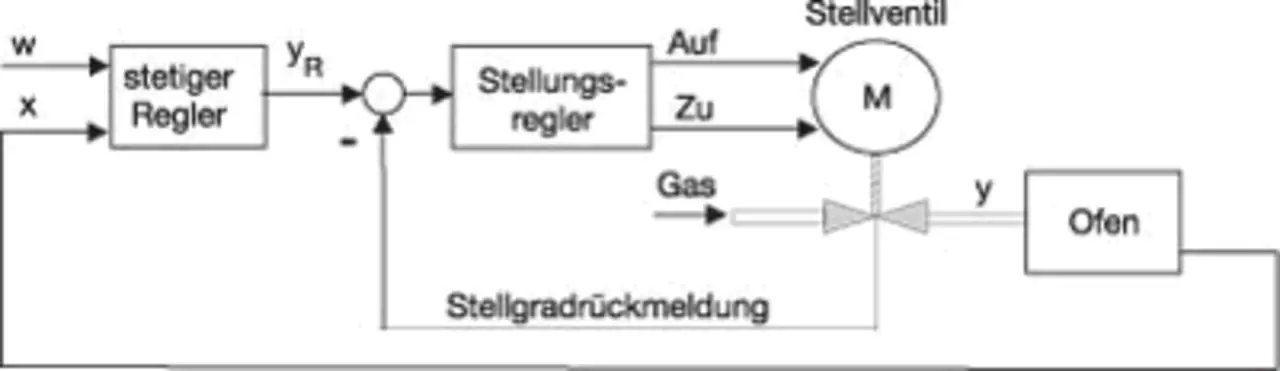
Короткая форма "действующий контроллер" используется для описания "пропорционального контроллера с интегральным приводом привода". В отличие от модулирующего контроллера, сигнал обратной связи привода необходим для приводящего в действие контроллера.
Контроллер срабатывания управляет движением по часовой стрелке или против часовой стрелки моторизованного привода через 2 переключающих выхода.
Положение моторизованного привода регистрируется и сравнивается с манипулирующей переменной (yR) пропорционального контроллера.
Что подразумевается под производным временем?
Интенсивность компонента D (дифференциального компонента) может быть установлена через производное время. Компонент D контроллера с действием PID или PD реагирует на скорость изменения значения процесса.
При приближении к заданной точке компонент D действует как тормоз, тем самым предотвращая перевыполнение контрольной переменной заданной точки.
В основном, компонент D имеет следующие эффекты:
Как только управляющая переменная изменяется, D-компонент реагирует на это изменение.
Для контроллера с обратным рабочим значением (т.е. для нагрева) это будет означать, например,
- Если управляющая переменная уменьшается в результате нарушения процесса, компонент D образует положительную манипуляционную переменную, которая противодействует уменьшению управляющей переменной.
- Если управляющая переменная увеличивается в результате нарушения процесса, компонент D образует отрицательную манипуляционную переменную, которая противодействует увеличению управляющей переменной.
- Действие демпфирования увеличивается с размером установки для производного времени (значение в секундах).
Что такое 2-государственный контроллер?
2-состоятельный контроллер (ON/OFF-контроллер) переключает выход при достижении заданной точки. Если значение падает ниже заданной точки при определенном регулируемом допуске (xsd, дифференциал переключения, гистерезис), то выход включается снова. Поэтому он имеет только два состояния переключения. Он используется в приложениях регулирования температуры, где нагревание или охлаждение только включено или выключено.
Контроллер 2-го состояния с динамикой может, однако, также работать с компонентами P, I или D.
Что означает время цикла (Cy)?
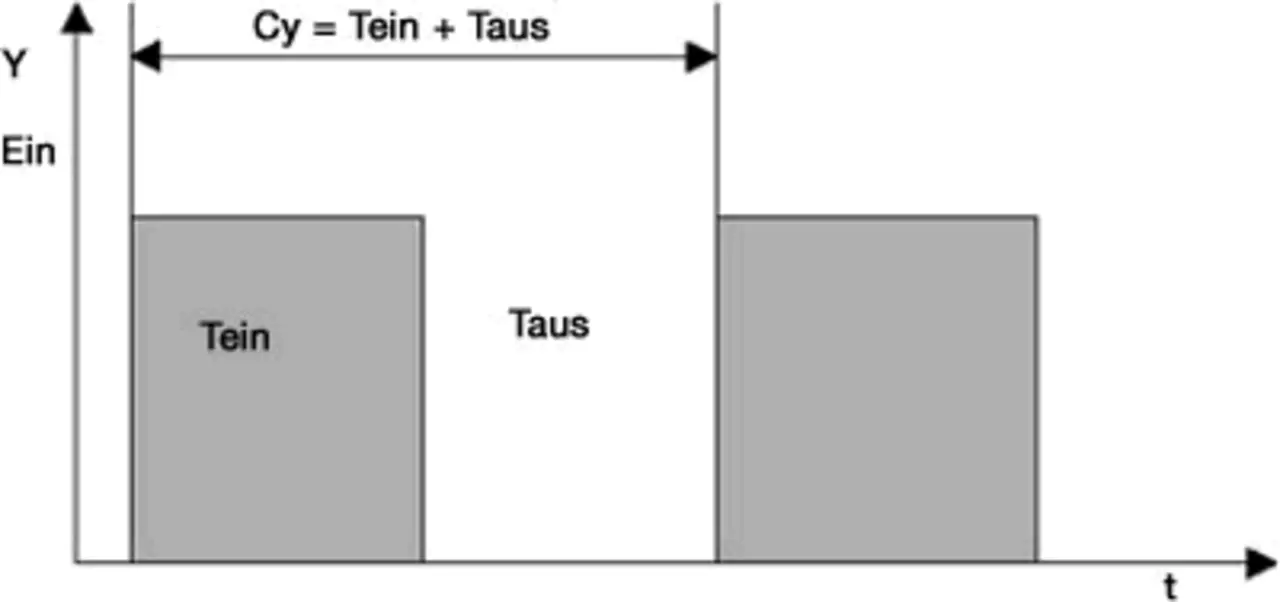
Время цикла переключения указывается в секундах и определяет период, в течение которого происходит полный цикл переключения, состоящий из времени включения и выключения.
Как правило, время цикла должно быть выбрано таким образом, чтобы фактический процесс управления все еще мог быть сглажен. При этом частоту переключения всегда следует учитывать.
Реакцию лучше всего сбросить в ручном режиме, чтобы можно было контролировать прямое влияние манипулирующей переменной на время цикла. При манипулирующей переменной 50 % «Тон» и «Тофф» равны. Если манипулирующая переменная изменена, это соотношение изменяется соответственно.
Реакцию лучше всего сбросить в ручном режиме, чтобы можно было контролировать прямое влияние манипулирующей переменной на время цикла. При манипулирующей переменной 50 % «Тон» и «Тофф» равны. Если манипулирующая переменная изменена, это соотношение изменяется соответственно.
PID-контроллер - что нужно знать